具身智能概念
一页讲清一个概念:是什么、在机器人里做什么、关键数字和常见问题。每篇都带来源,并连到模型库和零部件库。
基础概念
读懂这个领域要先知道的词
模型与算法
机器人怎么学会动作
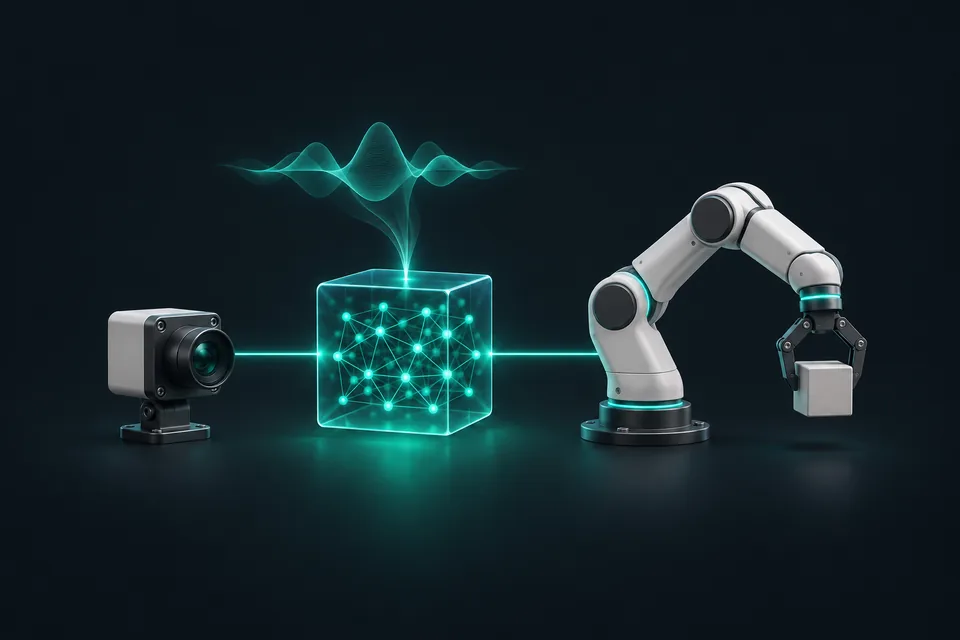 VLA 模型Vision-Language-Action ModelVLA 是视觉-语言-动作模型:输入相机画面和语言指令,直接输出机器人动作,多用真实机器人示范数据训练。
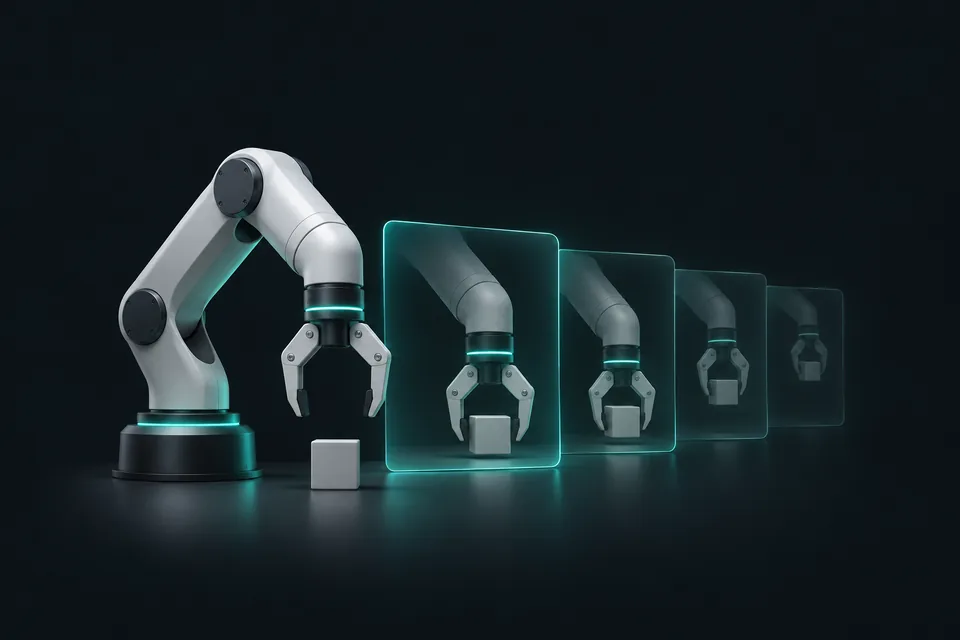 世界模型World Model世界模型预测接下来会发生什么:给它眼前的观测和一个动作,它算出之后的情况。机器人用它造数据、先预演、做评测。
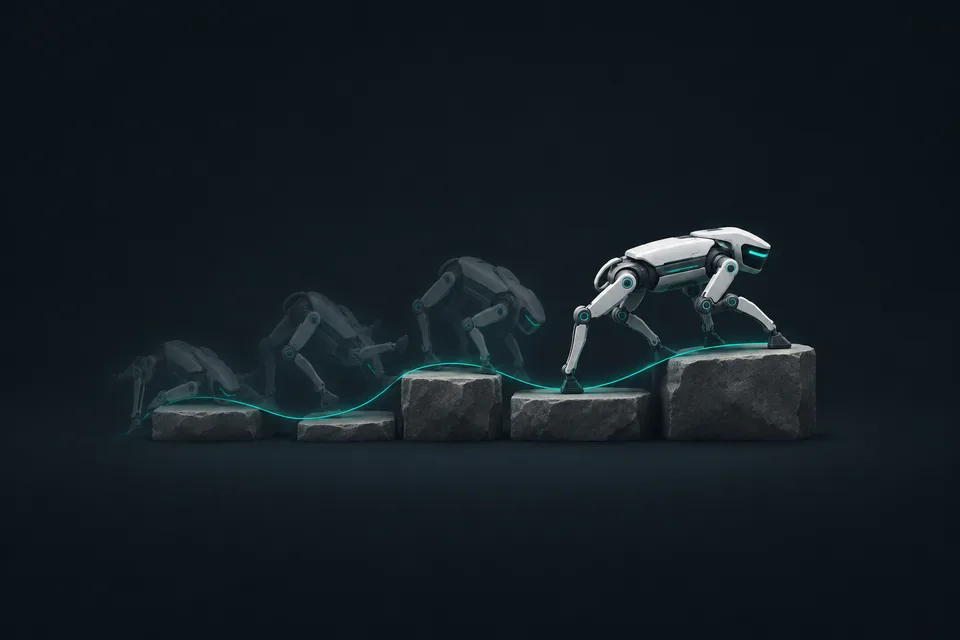 强化学习Reinforcement Learning (RL)强化学习让机器人靠试错和奖励学动作。足式和人形的运动控制多在仿真里大规模并行训练,再把策略部署到真机。
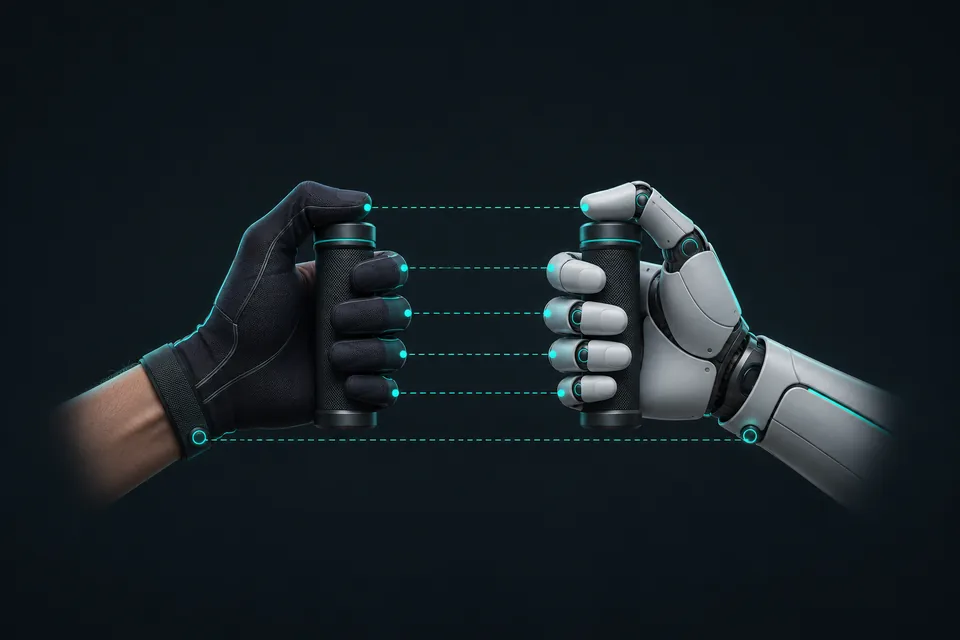 模仿学习Imitation Learning模仿学习让机器人照着人的示范学动作:人遥操作采集数据,模型学会从观测映射到动作,操作类策略多这样训练。
关键零部件
决定机器人能做什么的硬件
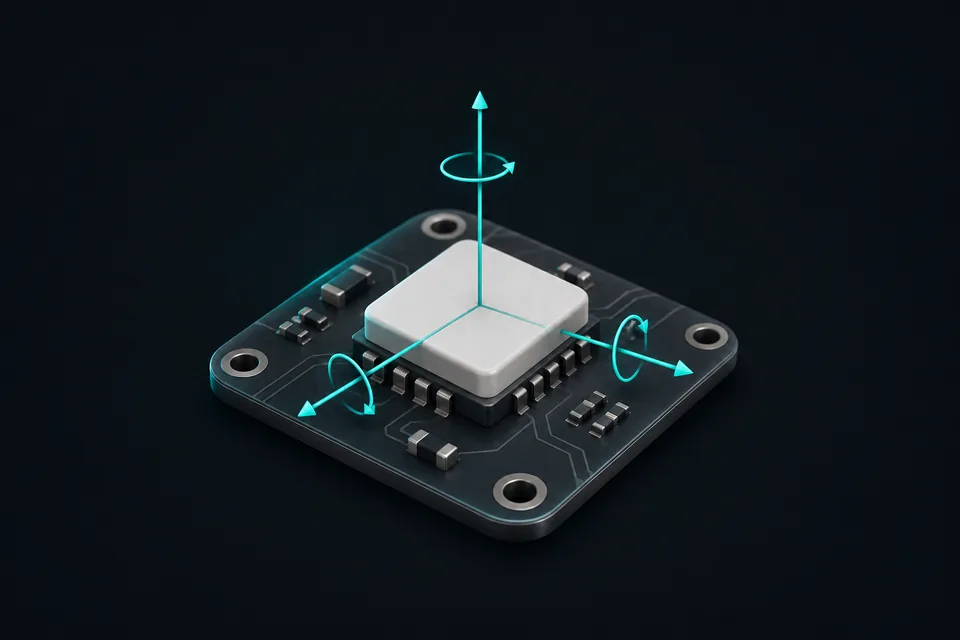 IMUInertial Measurement UnitIMU 是惯性测量单元,一般由三轴陀螺仪和三轴加速度计组成,测角速度和加速度。人形和足式机器人靠它估计躯干姿态,把结果交给平衡控制。
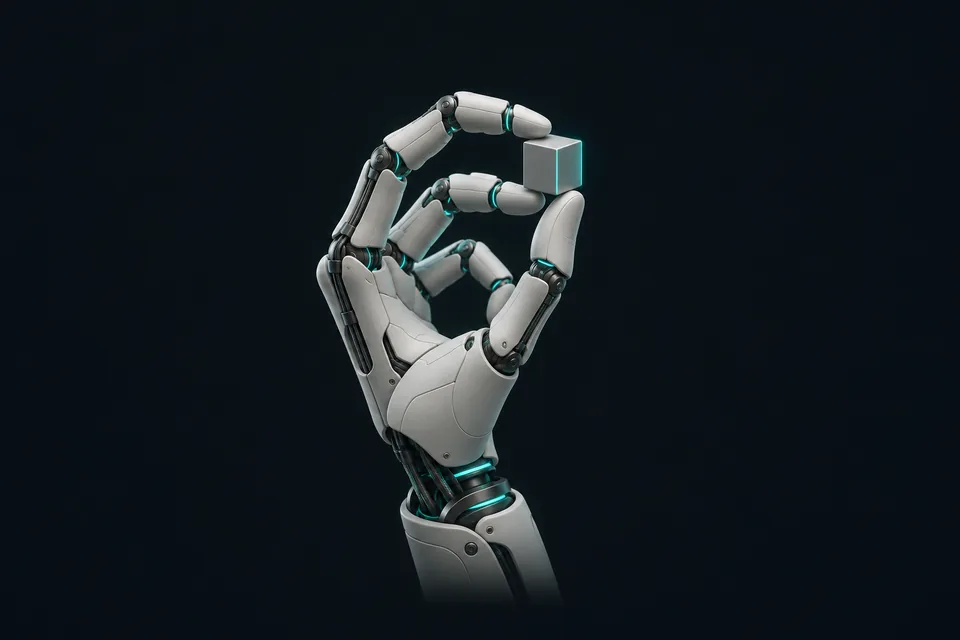 灵巧手Dexterous Hand灵巧手是多手指的机器人末端执行器,能在手中调整物体姿态和使用工具。常见驱动路线有腱绳、连杆、直驱和混合,选型先看主动自由度。
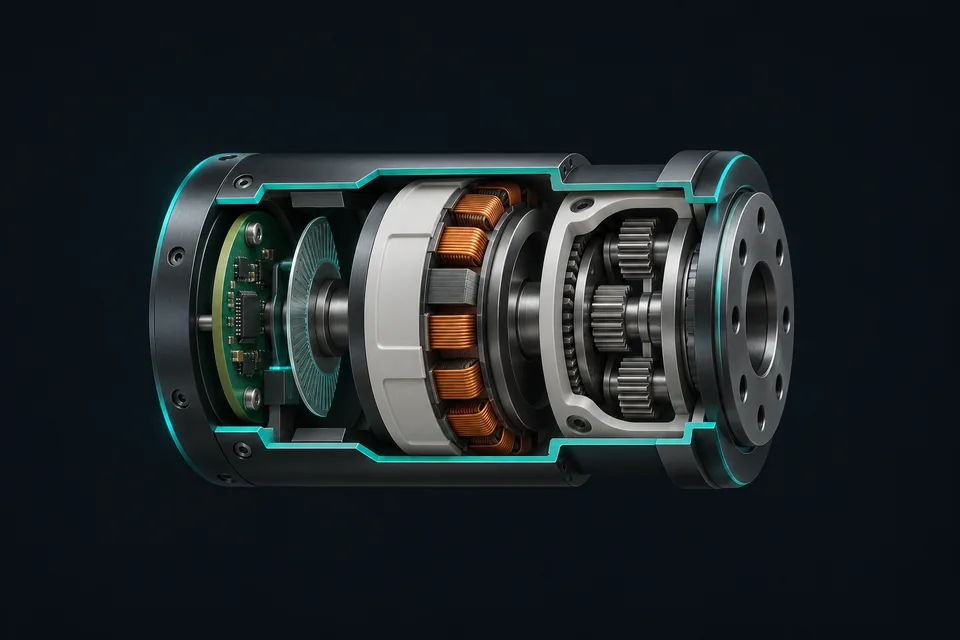 关节模组Robot Joint Module / Integrated Actuator关节模组把电机、减速器、编码器和驱动器集成成一个单元,装上就能当机器人关节用。按减速器分谐波、行星、摆线等路线,用在人形和四足机器人上。
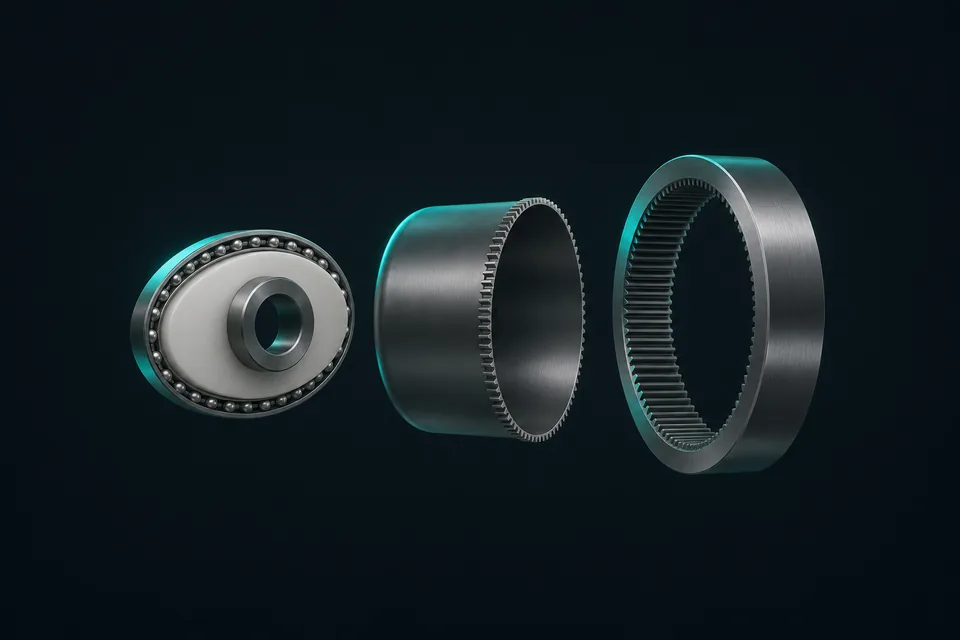 谐波减速器Harmonic Drive / Strain Wave Gear谐波减速器是靠柔轮弹性变形减速的精密减速器,由波发生器、柔轮、刚轮三件组成,单级减速比高、体积小,用在机器人负载较小的关节。
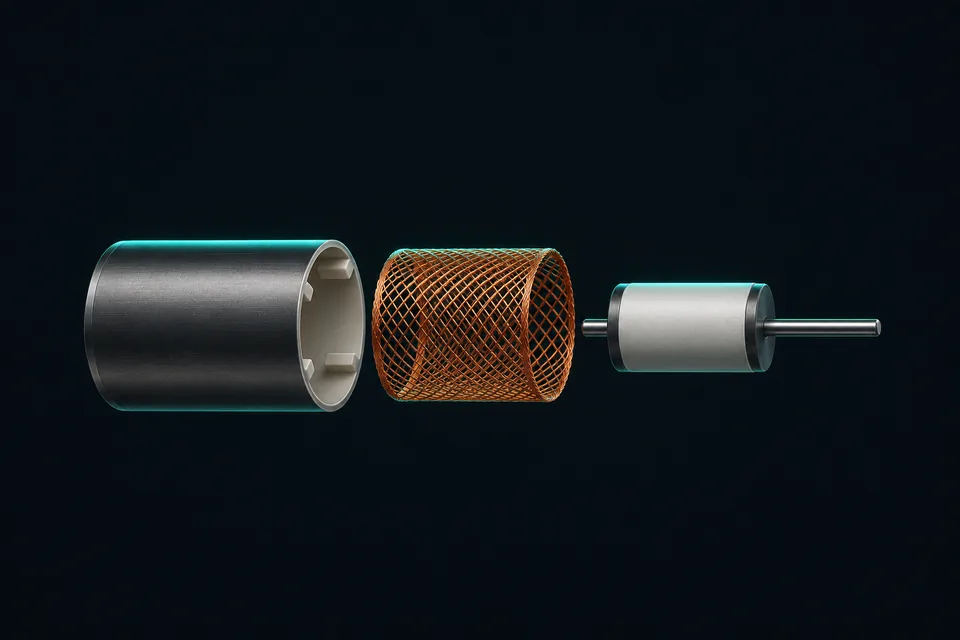 空心杯电机Coreless Motor / Ironless DC Motor空心杯电机是绕组不带铁芯的小型永磁电机,转子惯量小、没有齿槽转矩,直径能小到几毫米,是灵巧手手指的常见动力选项。
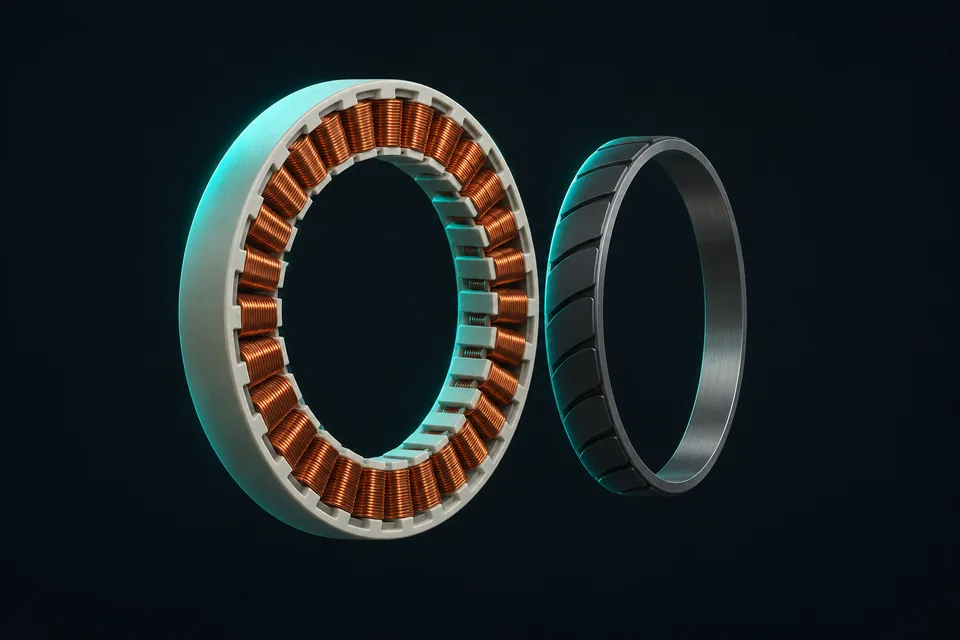 无框力矩电机Frameless Torque Motor无框力矩电机是只交付定子和转子的无刷永磁电机,外壳、轴和轴承由关节结构提供,用在人形、协作和四足机器人的紧凑关节里。
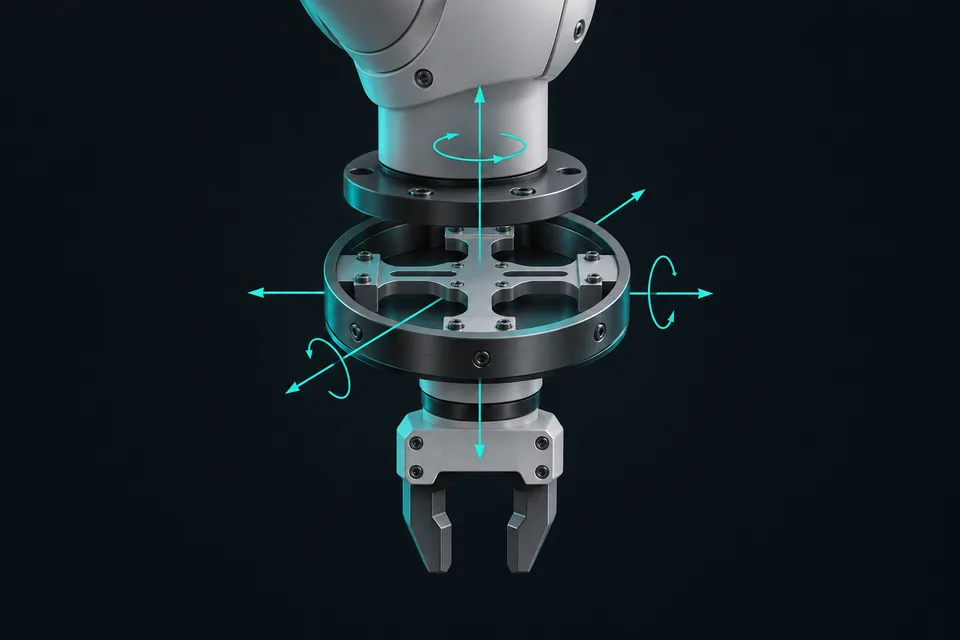 六维力传感器Six-Axis Force/Torque Sensor六维力传感器同时测三个方向的力和三个方向的力矩,装在机器人手腕、脚踝等部位,让控制系统知道接触力有多大、朝哪个方向。
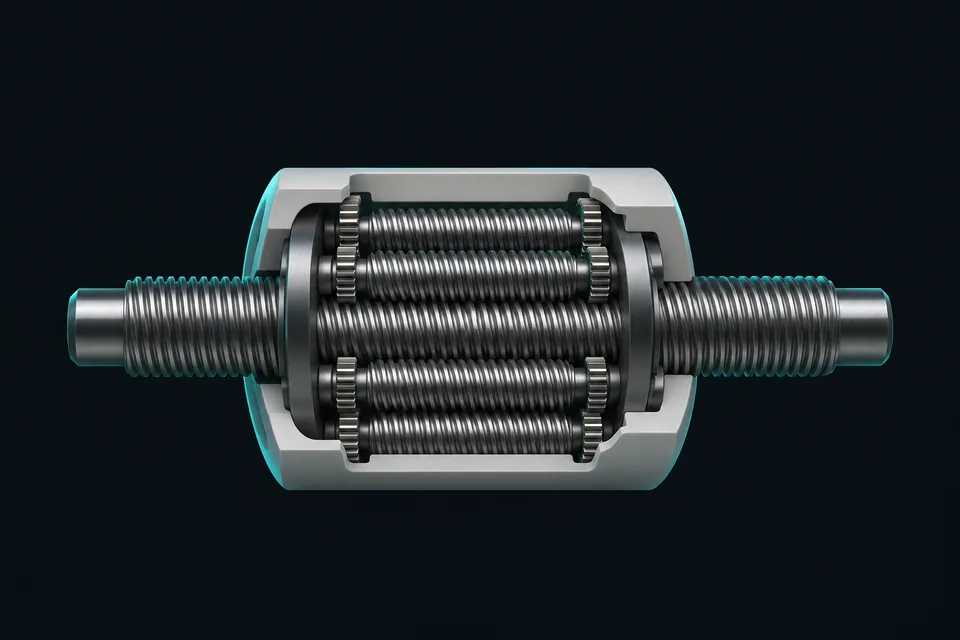 行星滚柱丝杠Planetary Roller Screw行星滚柱丝杠是用带螺纹的滚柱把旋转变成直线运动的传动件,接触点多、承载大、抗冲击,用在人形和足式机器人的线性关节里。