关节模组
Robot Joint Module / Integrated Actuator
关节模组把电机、减速器、编码器和驱动器集成成一个单元,装上就能当机器人关节用。按减速器分谐波、行星、摆线等路线,用在人形和四足机器人上。
又称 一体化关节、关节执行器、旋转执行器、关节电机
关节模组是什么
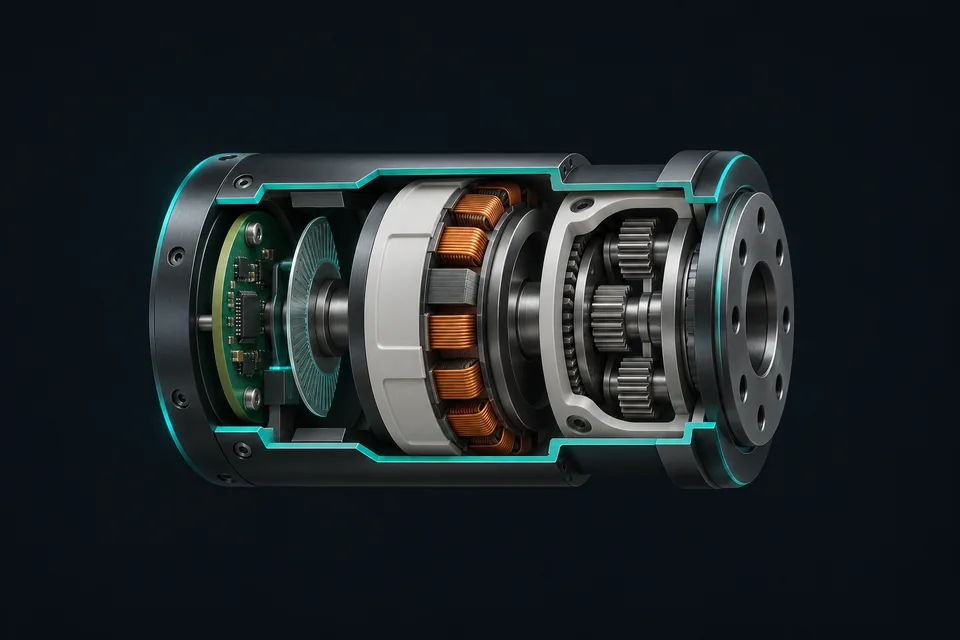
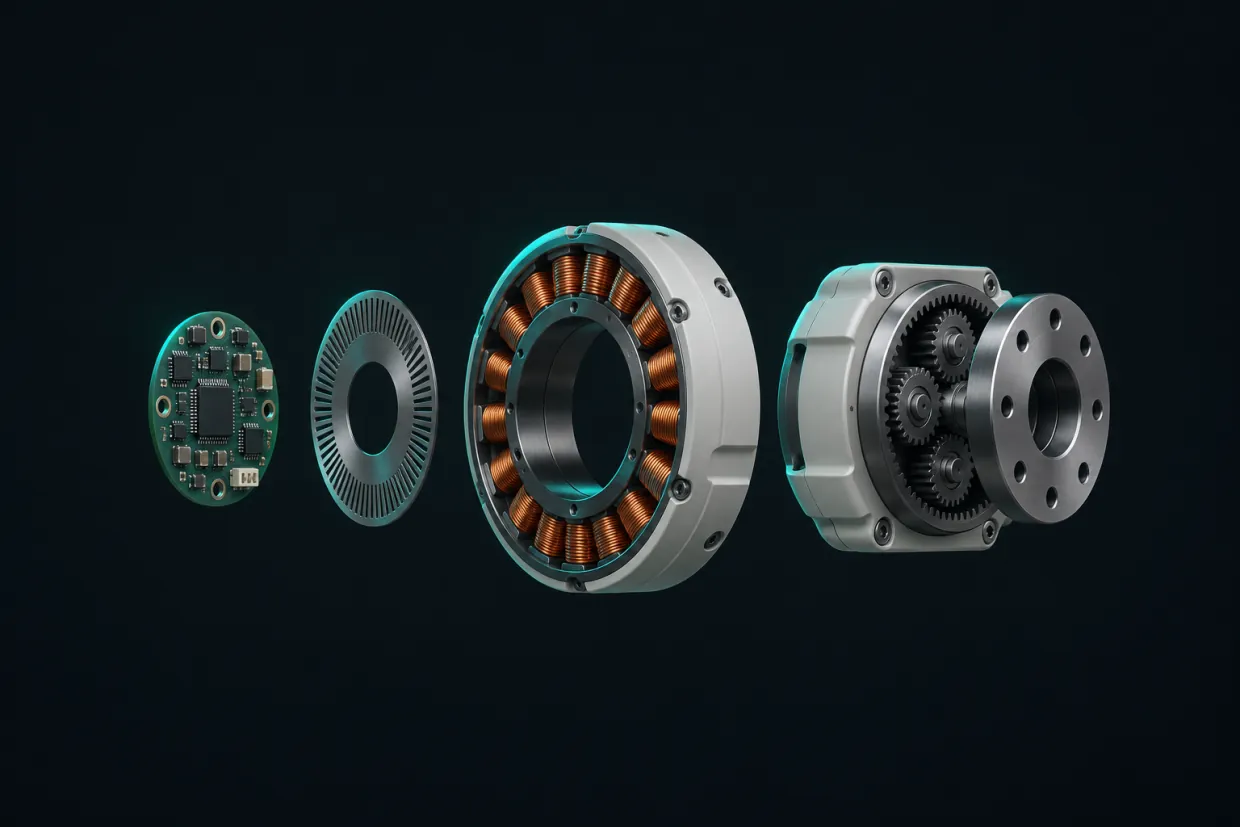
关节模组是把电机、减速器、编码器和驱动器集成在一起的执行单元,装上就能当机器人的一个关节。来福谐波的 L52I 把谐波减速器、电机、编码器、驱动器结合在一起。CubeMars AK10-9 V3.0 把无刷电机、行星减速器和驱动器做成一体。
减速器决定模组的主要特性。减速比升高,静态扭矩变大,但折算到输出端的惯量按减速比的平方增长,摩擦也增加,力矩控制的带宽随之下降。所以高减速比和低减速比是两条路线。
模组内的驱动器负责和上位机通信。来福 L52I 支持 CANopen、CAN FD、EtherCAT 和 Modbus。达妙的关节电机通过 CAN 总线反馈速度、位置、转矩和温度。
在机器人里做什么
足式机器人的腿
足式机器人腿部常用低减速比关节。MIT Cheetah 的减速比是 5.8:1,靠反向驱动性(外力能反推关节转动)缓解冲击,足端接触时间短到 85 ms,峰值力超过 450 N。Berkeley Humanoid 四款模组都是 9:1。
全尺寸人形的高减速比关节
全尺寸人形研究平台通常较重,常用高减速比的谐波关节。禾川 Hu-MRS 把编码器、无框力矩电机和谐波减速机集成在一起,面向人形关节的紧凑空间。
不靠力传感器做力控
MIT Cheetah 提出本体感知驱动(proprioceptive actuation):在关节处做力控,由此控制足端接触。它不需要物理弹簧和力矩传感器,也不用接触力反馈,就能实现高带宽力控。
缩小仿真和真机的差距
Berkeley Humanoid 的模组内置交叉滚子轴承,直接当关节用,转子惯量在仿真里加 armature 就能模拟。行星减速的准直驱比例只带来较小的摩擦不确定性,容易建模。
中空走线
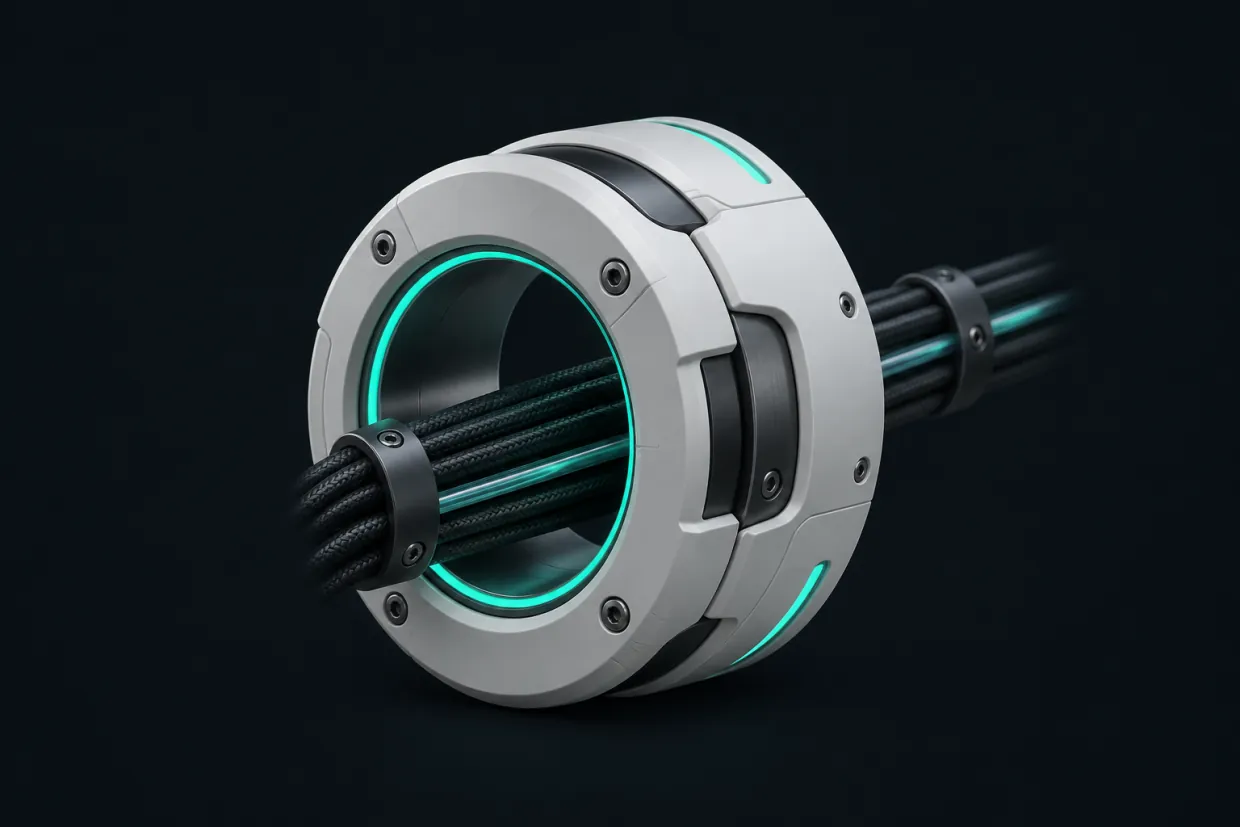
线缆和管路要从关节中间穿过时,需要中空结构。来福的低压模组做了大中空孔,方便配线、配管和激光走线。Berkeley Humanoid 的四款模组中有三款是中空轴。
关键数字
- 5.8:1MIT Cheetah 腿部关节的减速比来源:fab.cba.mit.edu
- 18 / 53NmCubeMars AK10-9 V3.0 的额定和峰值扭矩来源:cubemars.com
- 395N·m来福谐波 L110I 减速比 121 时的最大转矩来源:laifual.com
- 46Nm/kgCubeMars AKE60-8 的峰值扭矩密度,12.5 Nm、260 g来源:cubemars.com
- 88Nm/kg禾川 Hu-MRS 系列标称的最大扭矩密度来源:hcfa.cn
常见问题
- 关节模组和分开买电机、减速器有什么区别?
- 集成度不同。模组把电机、减速器和驱动板做成一体,CubeMars 的说法是简化接线、便于安装。也有团队自研,Berkeley Humanoid 为了匹配各关节的扭矩需求,自己做了 4 种执行器。
- 谐波、行星、摆线关节模组怎么选?
- 看场景。一篇 2025 年论文总结,摆线和行星在相近扭矩密度下,效率和反向驱动性可以更好,谐波保留精度和紧凑的优势。摆线减速在足式机器人上受关注,是因为能承受大动态载荷和频繁冲击。
- 准直驱(QDD)是什么?
- 准直驱把减速比压低,换取反向驱动性和力矩带宽,代价是电机尺寸和发热。CubeMars AKE60-8 是 8:1,Berkeley Humanoid 是 9:1。MIT Cheetah 的 5.8:1 也是低减速比设计。
- 选型时额定扭矩和峰值扭矩怎么看?
- 不能只看峰值。Berkeley Humanoid 的 5013 模组峰值 9.7 Nm,持续只有 4.59 Nm。来福 L110I(减速比 121)最大 395 N·m,平均负载 140 N·m。爬楼和搬运要的是持续扭矩和散热余量。
- 串联弹性执行器(SEA)和关节模组是什么关系?
- SEA 也是一种关节执行器,在电机和输出之间加弹性元件,抗冲击,但闭环带宽会下降。MIT Cheetah 论文对比了三种方案:高减速比加力矩传感器、SEA、本体感知驱动。
- 为什么关节模组要双编码器?
- 主要是掉电后不丢位置。达妙的说法是双编码器提供输出轴单圈绝对位置,掉电不丢。CubeMars 也说双编码器在断电后能记住位置。AK10-9 V3.0 的内圈编码器 21 位,外圈 15 位。
来源
- 来福谐波:L52I 低压关节模组官方页laifual.com
- CubeMars:AK10-9 V3.0 KV60 官方产品页cubemars.com
- Liao 等(UC Berkeley):Berkeley Humanoid: A Research Platform for Learning-based Control(arXiv 2024)arxiv.org
- Human-Level Actuation for Humanoids(arXiv 2025)arxiv.org
- Wensing 等(MIT):Proprioceptive Actuator Design in the MIT Cheetah(作者校样,MIT 课程页托管)fab.cba.mit.edu
- 达妙科技:DM-J4310M-2EC 官方产品页mdmbot.com
- Wensing 等(MIT):Proprioceptive Actuator Design in the MIT Cheetah(DSpace@MIT 条目,IEEE T-RO 2017)dspace.mit.edu
- 禾川科技:Hu-MRS 系列旋转关节执行器官方页hcfa.cn
- Zhu 等:Cycloidal Quasi-Direct Drive Actuator Designs(arXiv 2024)arxiv.org
- CubeMars:AKE60-8 KV80 官方产品页cubemars.com
- 来福谐波:L110I 低压关节模组官方页laifual.com
核验于 2026-11-06