IMU
Inertial Measurement Unit
IMU 是惯性测量单元,一般由三轴陀螺仪和三轴加速度计组成,测角速度和加速度。人形和足式机器人靠它估计躯干姿态,把结果交给平衡控制。
又称 惯性测量单元、6 轴 IMU、惯性传感器
IMU 是什么
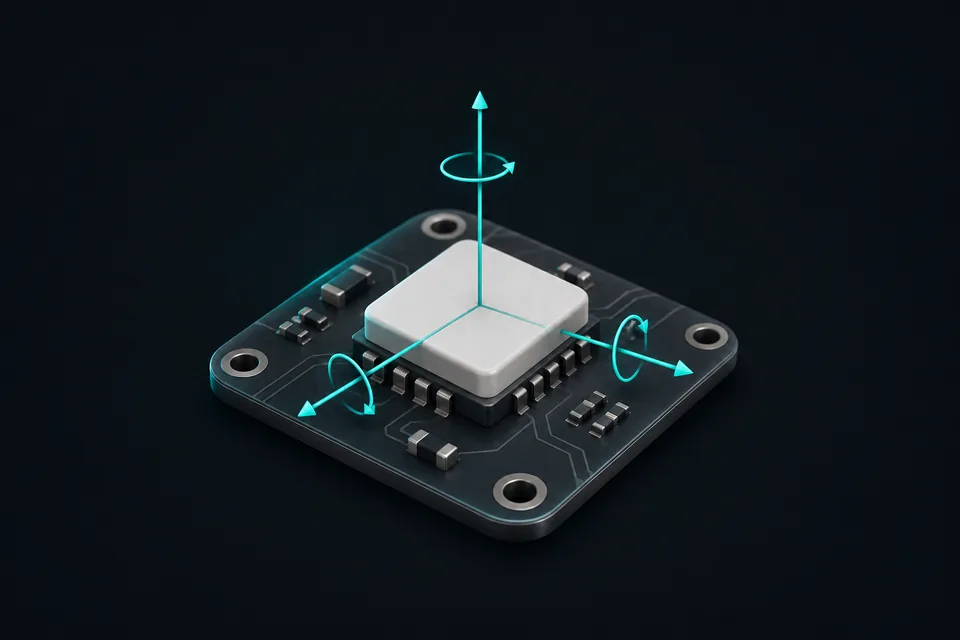
IMU 是惯性测量单元(Inertial Measurement Unit)。常见的 6 轴 IMU 由三轴陀螺仪和三轴加速度计组成。ADIS16505 和 ICM-42688-P 都属于 MEMS(微机电系统)器件。
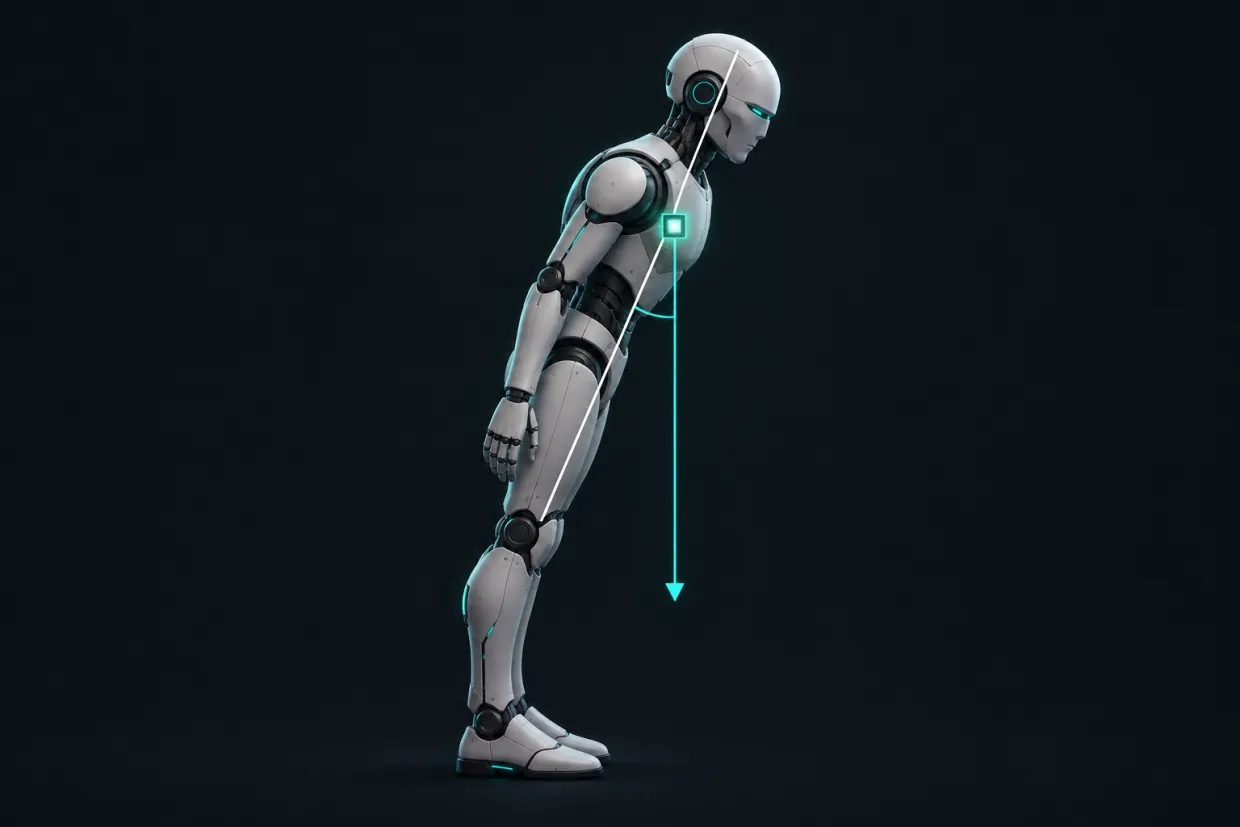
陀螺仪测绕三个轴的角速度,也就是机身转得多快。加速度计测沿三个轴的线加速度,读数里同时含有重力。所以它能告诉机器人机身相对重力的方向,这是判断自己有没有站直的依据。
角度要靠积分角速度得到,误差也跟着累积,这就是漂移。Analog Devices 指出,漂移主要来自偏置不稳定性(零点缓慢变化)和角度随机游走(高频噪声)。俯仰和横滚能用加速度计对照重力修正,偏航(绕重力方向转动)对漂移最敏感。
在机器人里做什么
人形平衡控制的反馈
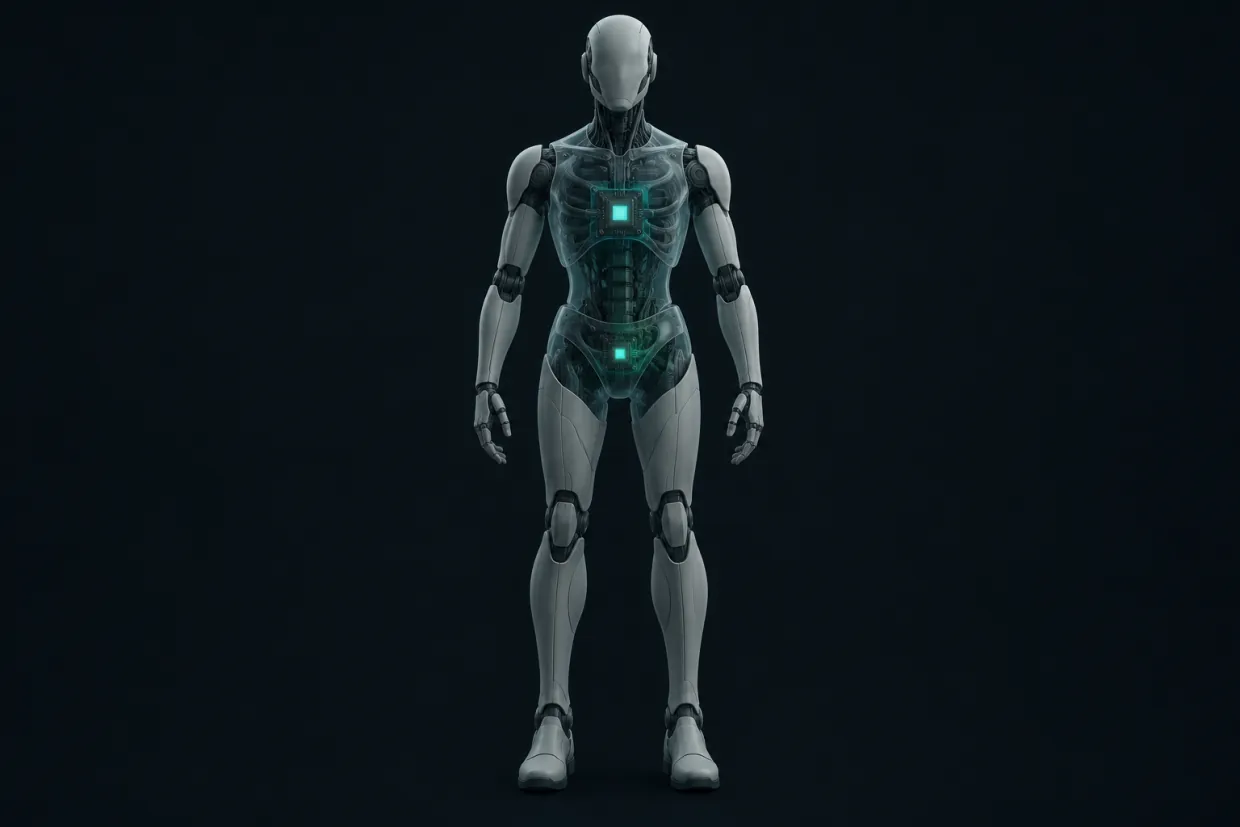
人形的基座姿态通常由 IMU 获得。HRP-5P 和 HRP-2KAI 的实验里,IMU 和关节编码器估计倾斜,基座角速度来自陀螺仪,再推出质心状态,交给 PID 控制发散运动分量(DCM)的误差。
学习型控制器的输入
ETH 的四足控制器只用关节编码器和 IMU 两类本体传感器。Isaac Lab 的 Unitree G1 流程里,学生策略的根部角速度和投影重力都来自 IMU。
和腿部运动学融合
足式机器人常把腿部里程计和 IMU 融合,推算轨迹和速度。ETH 用扩展卡尔曼滤波融合关节编码器和 IMU,把落脚点也放进状态,同时估计落脚点和机身位姿。
常见安装位置
常见位置是躯干或骨盆。Cassie 双足的 VN-100 装在躯干里,以 800 Hz 输出角速度和线加速度。Sarcos 人形把 IMU 装在骨盆上。Berkeley Humanoid 的躯干里是一颗手机级 IMU。
噪声和振动
真机 IMU 有噪声,人形平衡研究 HuB 把它列为策略输入不准的来源。Bosch BMI088 面向无人机和机器人,主打抗振。Analog Devices 分析无人机 IMU 时指出,振动造成的准直流偏置,数字滤波去不掉。
关键数字
- ±2000°/sBosch BMI088 陀螺仪的最大量程档来源:bosch-sensortec.com
- ±24gBosch BMI088 加速度计的最大量程档来源:bosch-sensortec.com
- 2.3°/hrAnalog Devices ADIS16505-1 陀螺仪的运行中偏置稳定性来源:analog.com
- 800HzCassie 双足机器人躯干内 VN-100 的输出频率来源:ar5iv.labs.arxiv.org
- 2.5 × 3 × 0.9mmTDK ICM-42688-P 6 轴 IMU 的封装尺寸来源:invensense.tdk.com
常见问题
- 6 轴和 9 轴 IMU 有什么区别?
- 6 轴是陀螺仪加加速度计。9 轴再加三轴磁力计,用地磁当参考,减轻偏航漂移。但很多东西产生的磁场和地磁同一量级,所以这个参考不如加速度计可靠。
- IMU 能直接测出速度和位置吗?
- 不能。Isaac Lab 文档写明 IMU 不能直接测线速度。速度和位置要靠加速度积分,加速度计的偏置积分后,位置误差按时间的平方增长。所以足式机器人要和腿部运动学等信息融合。
- IMU 的漂移能完全消除吗?
- 不能。只要至少一只脚着地,俯仰、横滚这些状态都可观测,也就是能从传感器数据推出来。绝对位置和偏航观测不到,会慢慢漂。这两个量不影响平衡,但做定位时要靠其他传感器,比如激光雷达。
- 机器人一定要用高精度 IMU 吗?
- 不一定,看用途。Berkeley Humanoid 用手机级 IMU 跑通了学习型控制。工业模块的差别在标定和偏置稳定性,比如 ADIS16505 出厂标定灵敏度、偏置和轴向对准。
- 选 IMU 看哪些参数?
- 先看量程够不够,再看噪声密度、零点偏移、温度漂移和输出频率。Bosch 的 BMI088 页面列的就是这些。Analog Devices 的 ADIS16505-1 还标了偏置稳定性和角度随机游走。
- 偏置稳定性 °/hr 是什么意思?
- 表示陀螺仪长时间运行时零点漂移的量级。Analog Devices 用 Allan 方差图展示它,横轴是积分时间。以 ADIS16490 为例,运行中偏置稳定性 1.8°/hr,图上一小时处对应 1.8° 误差。
来源
- Analog Devices:ADIS16505 产品页analog.com
- TDK InvenSense:ICM-42688-P 发布新闻稿invensense.tdk.com
- Benallegue 等(AIST):Lyapunov-stable orientation estimator for humanoid robots(ar5iv 全文)ar5iv.labs.arxiv.org
- Analog Devices:Analog Dialogue RAQ 139,The Case of the Misguided Gyroanalog.com
- Hartley 等(密歇根大学):Contact-Aided Invariant Extended Kalman Filtering for Legged Robot State Estimation(ar5iv 全文)ar5iv.labs.arxiv.org
- Lee 等(ETH):Learning Quadrupedal Locomotion over Challenging Terrain(ar5iv 全文)ar5iv.labs.arxiv.org
- NVIDIA Isaac Lab 官方文档:Sim-to-Real Policy Transferisaac-sim.github.io
- Bloesch 等(ETH):State Estimation for Legged Robots, Consistent Fusion of Leg Kinematics and IMU(RSS 2012)roboticsproceedings.org
- Herzog 等:Balancing experiments on a torque-controlled humanoid(ar5iv 全文)ar5iv.labs.arxiv.org
- Liao 等(UC Berkeley):Berkeley Humanoid: A Research Platform for Learning-based Control(arXiv 2024)arxiv.org
- Zhang 等:HuB: Learning Extreme Humanoid Balance(arXiv 2025)arxiv.org
- Bosch Sensortec:BMI088 产品传单bosch-sensortec.com
- Analog Devices 技术文章:Vibration Effects in Drone IMUsanalog.com
- Rotella 等(南加州大学):State Estimation for a Humanoid Robot(ar5iv 全文)ar5iv.labs.arxiv.org
- Bosch Sensortec:BMI088 产品页bosch-sensortec.com
核验于 2026-11-06