J03
部件 / 模组
电机定子与绕组
Stator & windings固定不动的铁芯和铜线圈,通电产生磁场。
- 装在哪里
- 电机外圈,固定于壳体
- 怎样配合工作
- 磁场与转子磁场作用,产生转矩。
从完整的身体,到关节里的一圈绕组。
逐层拆开感知、计算与运动系统,
看见每个零部件的名字,读懂它们如何协作。
以通用双足人形机器人为例 · 概念教学配图
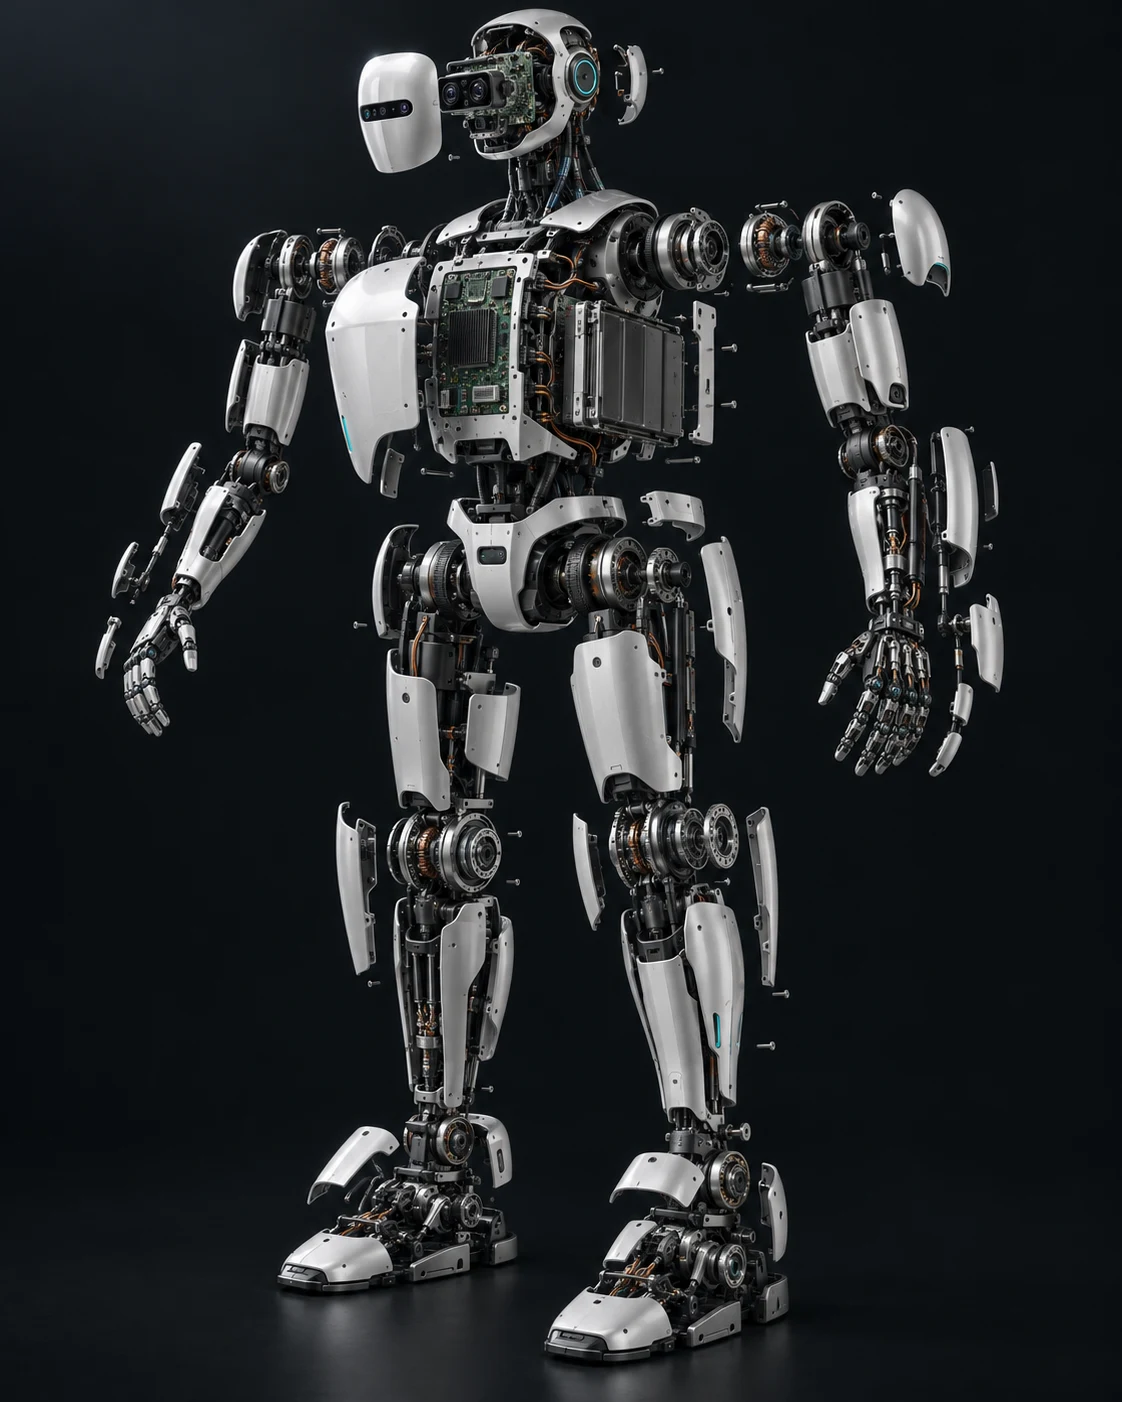
关节不是一颗电机那么简单。驱动器供电、电机转动、减速器增大输出力矩,编码器反馈转到了哪里。
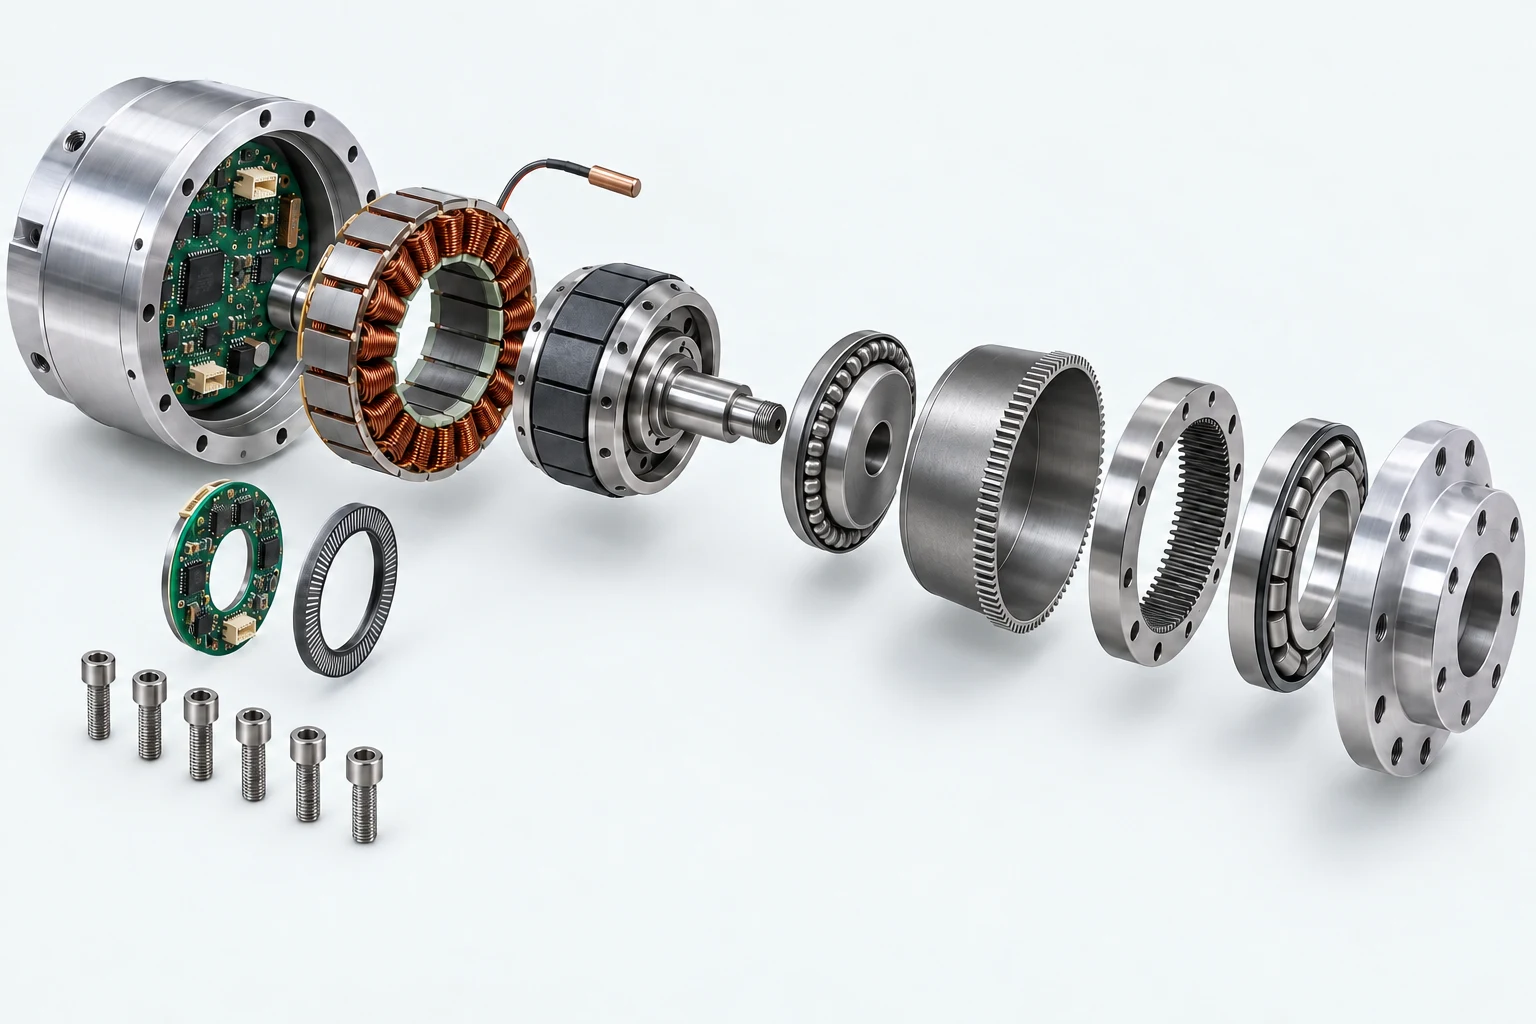
固定不动的铁芯和铜线圈,通电产生磁场。
细分条目解释常见组成;并非每项都能在上方概念图中单独辨认。具体形式与数量因方案而异。
这里选择“旋转电机+谐波减速器”教学方案。实际也有行星减速、直驱和直线执行器,不能套用到所有关节。
点击任一步,回到相关零部件。
相机提供图像与距离
计算模块运行识别与规划
控制器分配关节指令
电机经传动带动肢体
触觉反馈帮助调整抓握
从“电机”查到“漆包铜线绕组”,也可以搜索英文、编号或用途。
| 编号 / 名称 | 所在层级 | 一句话看懂 | 操作 |
|---|---|---|---|
| H01 头部外壳Head cover | 头部与感知部件 / 模组 | 像头盔,保护里面的器件。 | |
| H02 彩色相机镜头RGB lens | 头部与感知部件 / 模组 | 把外界景物聚焦成清晰的像。 | |
| H03 图像传感器CMOS sensor | 头部与感知部件 / 模组 | 把落到表面的光变成图像信号。 | |
| H04 双目深度模组Stereo depth module | 头部与感知部件 / 模组 | 像两只眼睛,通过视差估计物体距离。 | |
| H05 红外投射器IR projector | 头部与感知部件 / 模组 | 投出辅助图案,让缺少纹理的表面更容易测距。 | |
| H06 激光雷达LiDAR | 头部与感知部件 / 模组 | 用激光测距,形成周围环境的空间点。 | |
| H07 麦克风阵列Microphone array | 头部与感知部件 / 模组 | 用多个收音点接收声音,辅助判断声音方向。 | |
| H08 扬声器Speaker | 头部与感知部件 / 模组 | 把电信号变成声音。 | |
| H09 颈部连接支架Neck bracket | 头部与感知部件 / 模组 | 把头部稳稳连接到躯干。 | |
| C01 主计算板Compute carrier board | 计算与控制部件 / 模组 | 承载处理器、接口和供电电路。 | |
| C02 处理器 / AI 模组CPU / GPU / NPU | 计算与控制部件 / 模组 | 运行程序,处理画面和模型推理。 | |
| C03 内存RAM | 计算与控制部件 / 模组 | 临时放正在处理的数据,像工作台。 |
在组装工作台里,从骨盆开始一节一节装出宇树 G1 人形机器人:腿、手臂到灵巧手的每个关节装在哪、能转多少度,装好后通电看它原地踏步。
图谱按「整机 → 系统 → 部件 / 模组 → 内部细分」组织。细分条目包含独立零件、功能器件和结构特征,数量是教学条目数,不是单台机器人的实际物料数量。
所有主体图均为概念示意,用于帮助辨认常见外形和结构区域,可能简化齿形、数量、尺寸与装配关系;标签和文字独立维护。灵巧手图右上角是单指展开示例,不是额外的一根手指。
这不是某品牌、某型号的真实拆机记录、完整 BOM 或维修手册,也不表示平台已完成实机适配。具体规格与装配关系以对应版本的厂商资料为准。
绕组、转子、永磁体、轴承与反馈组件的一种实际结构示例。
SKF · 滚动轴承基础↗内圈、外圈、滚动体、保持架等轴承组成;具体形式取决于轴承类型。
HEIDENHAIN · 模块化角度编码器↗刻度盘、刻度鼓与读头,以及光学、磁式等不同测量方案。
Texas Instruments · 电机驱动↗功率管、栅极驱动、电流检测与电机控制电路。
宇树 G1 · 官方产品参数↗整机公开配置示例:深度相机、激光雷达、双编码器、电池与关节。不能据此推断内部装配结构。
ROBOTIS · 智能执行器↗电机、减速机构、控制器、驱动器和传感器如何集成。
Harmonic Drive · 谐波传动原理↗波发生器、柔轮、刚轮的结构与传动原理。
RealSense · D400 技术手册↗双目深度视觉的组成和工作原理。
Bosch Sensortec · 惯性传感器↗加速度计与陀螺仪组合成 IMU。
Shadow Robot · 灵巧手技术规格↗腱绳驱动、指节、角度测量与触觉的一种实际实现。
ATI · 六维力/力矩传感器↗测量三个方向的力和三个方向的力矩。
Texas Instruments · 电池管理↗电芯监测、均衡、保护与电量估算。
NVIDIA · Jetson 嵌入式计算↗机器人本地计算与 AI 推理模块。