六维力传感器
Six-Axis Force/Torque Sensor
六维力传感器同时测三个方向的力和三个方向的力矩,装在机器人手腕、脚踝等部位,让控制系统知道接触力有多大、朝哪个方向。
又称 六轴力传感器、六维力矩传感器、多维力传感器、F/T 传感器
六维力传感器是什么
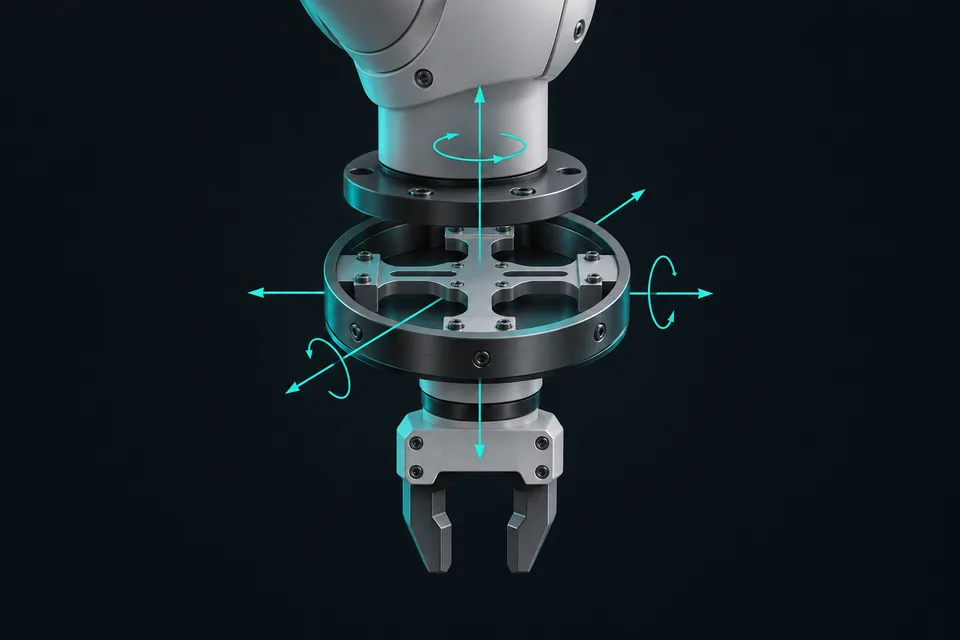
六维力传感器同时测三个方向的力(Fx、Fy、Fz)和绕这三个轴的力矩(Mx、My、Mz)。它也叫多轴力/力矩传感器或 F/T 传感器。机器人上常装在最后一节连杆和末端执行器之间。
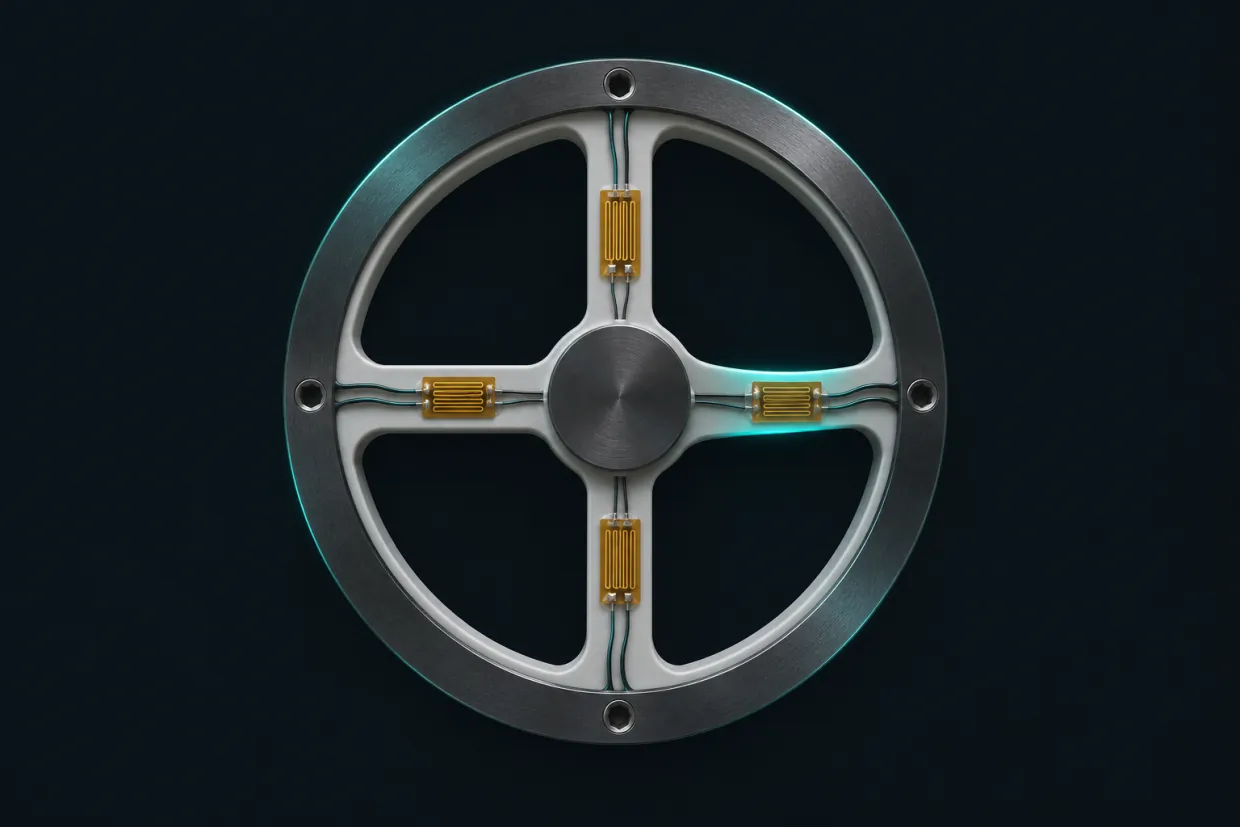
常见原理是应变式:力让内部弹性体变形,应变片把变形转成电信号。纯粹一个方向的力,也可能让多路信号同时输出,所以要靠解耦算法还原出六个分量。人形机器人 iCub 自研的六维力传感器也基于应变测量。
所以这类传感器离不开标定。标定时施加已知载荷,记录输出,算出解耦矩阵。精度很大程度取决于这个矩阵、敏感元件的布置和误差修正。人形用的坤维 HRS46 写的是六维联合标定,用来抑制串扰。
在机器人里做什么
手腕:测末端接触力
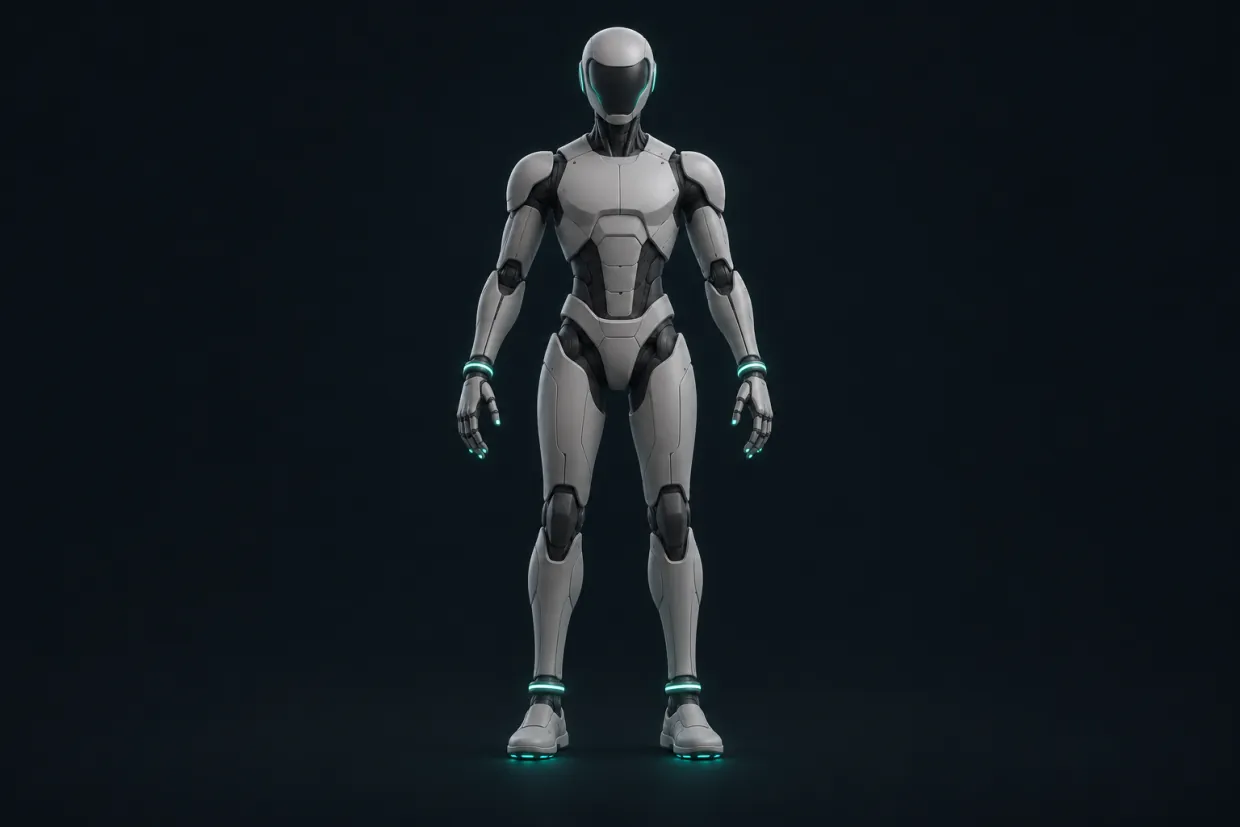
手腕处的传感器测末端执行器和机器人之间的力和力矩。ATI 列的工业用途有机器人装配、打磨和抛光。人形这边,宇立 C 系列按腕部安装要求设计,坤维 HRS46 适用于手腕和脚踝。
脚踝:算压力中心
ZMP(零力矩点)和 CoP(压力中心)是评价双足行走稳定性的重要参数。THBIP-I 仿人机器人的研究用六维力/力矩传感器搭了 CoP 检测系统,并在行走实验中验证。
四肢根部:估计全身受力
iCub 装了六个六维力传感器,四个在四肢根部,两个在脚上靠近脚踝。配合模型,全身动力学估计能算出手脚的接触力和关节力矩。
指尖和脚底
宇立把人形机器人用的六维力传感器分成手腕、脚踝、脚底和指尖几类,各按对应部位的安装需求设计。
协作臂的工具法兰
有的协作臂把力和力矩测量做进工具法兰。UR5e 的规格表写工具法兰力和力矩传感的量程是 ±50 N 和 ±10 Nm,力的准确度 ±4.0 N。
关键数字
- 50–300N坤维 HRS46 系列四个型号的 Fx、Fy 量程来源:kunweitech.com
- 9.2mm宇立 M35XX 超薄型六维力传感器的最薄厚度来源:srisensor.com.cn
- 7000次/秒ATI Net F/T 系统手册写的固定采样率来源:ati-ia.com
- ±50NUR5e 工具法兰力传感量程,力矩量程 ±10 Nm来源:universal-robots.com
- 1500只以上柯力传感 2025 年报披露的机器人力学传感器销量,口径不只六维力来源:pdf.dfcfw.com
常见问题
- 六维力传感器和关节扭矩传感器有什么区别?
- 测的东西不同。六维力传感器测三个力和三个力矩。关节力矩测的是关节这一个量。NASA 的人形上臂执行器在关节里接扭簧,靠扭簧变形和刚度算关节力矩。iCub 则用六维力传感器加模型,估算关节力矩。
- 六维力传感器的量程怎么选?
- 先算六个轴各自的最大载荷。ATI 提醒,六个轴都在量程内才能测准。量程也别选太大:坤维 HRS46 的分辨率是 0.03%FS,按满量程算。HRS46 从 50 N、2 Nm 到 300 N、30 Nm 分四档。再看过载:宇立 M35XX 最大 3 倍,ATI Mini45 是额定值的 5.7 到 25.3 倍。
- 串扰是什么,各家做到多少?
- 串扰是一个方向受力时,别的通道也有读数。宇立 M35XX 标的是小于 3%F.S.,鑫精诚 X-6A-D70-H25 标的是解耦后长期串扰不超过 3%F.S.。坤维不单独列串扰,而是把串扰、滞后和非线性都算进准度,HRS46 前三个型号是 1%FS。口径不同,不能直接比。
- 六维力传感器为什么贵?
- 一篇 2019 年的传感器论文写到,商用六维力传感器大多相当昂贵。难点之一在标定:要在精确加载条件下取多组读数,过程繁琐,再算解耦矩阵。产品还要兼顾高过载、高刚性和高灵敏度。具体价格看型号和批量,本页不给数字。
- 接口和采样频率怎么看?
- 接口要和机器人主控的总线一致。宇立 C 系列支持 EtherCAT、CAN FD、RS485 等,坤维 HRS46 支持 RS485、TCP、工业以太网等。采样频率各家差别大:HRS46 是 1000 Hz,ATI Net F/T 是每秒 7000 次。
- 六维力传感器有哪些代表厂商?
- 海外有 ATI。国内有宇立仪器、坤维、鑫精诚和柯力传感等。柯力 2025 年报称机器人力学传感器销量超过 1500 只,已进入小批量向批量化供应过渡的阶段。这里只列厂商,不比较好坏。
来源
- ATI Industrial Automation:Multi-Axis Force / Torque Sensorsati-ia.com
- ATI:Net F/T 系统手册 9620-05ati-ia.com
- ATI:Axia80-M20 产品页ati-ia.com
- ATI:Mini45 产品页ati-ia.com
- Kebede 等:Decoupled Six-Axis Force–Moment Sensor(Sensors,2019)ncbi.nlm.nih.gov
- 林玎玎等:双足步行机器人的 ZMP-CoP 检测及研究(《机器人》)robot.sia.cn
- State Estimation for Human Motion and Humanoid Locomotion(arXiv 2206.03833,含 iCub 传感器布置)arxiv.org
- 宇立仪器:M35XX 系列超薄型传感器srisensor.com.cn
- 宇立仪器:C 系列人形机器人手腕六维力传感器srisensor.com.cn
- 宇立仪器:脚踝六维力传感器srisensor.com.cn
- 宇立仪器:脚底六维力传感器srisensor.com.cn
- 宇立仪器:指尖六维力传感器srisensor.com.cn
- 坤维传感:HRS46 人形机器人六维力传感器kunweitech.com
- 坤维传感:KWR36 系列kunweitech.com
- 鑫精诚:X-6A-D70-H25 六维力传感器xjcsensor.com
- Universal Robots:UR5e 规格表universal-robots.com
- 柯力传感 2025 年年度报告pdf.dfcfw.com
- NASA Tech Briefs:人形机器人上臂的串联弹性执行器(MSC-24736-1)techbriefs.com
核验于 2026-11-06