灵巧手
Dexterous Hand
灵巧手是多手指的机器人末端执行器,能在手中调整物体姿态和使用工具。常见驱动路线有腱绳、连杆、直驱和混合,选型先看主动自由度。
又称 多指灵巧手、五指灵巧手、仿人灵巧手
灵巧手是什么
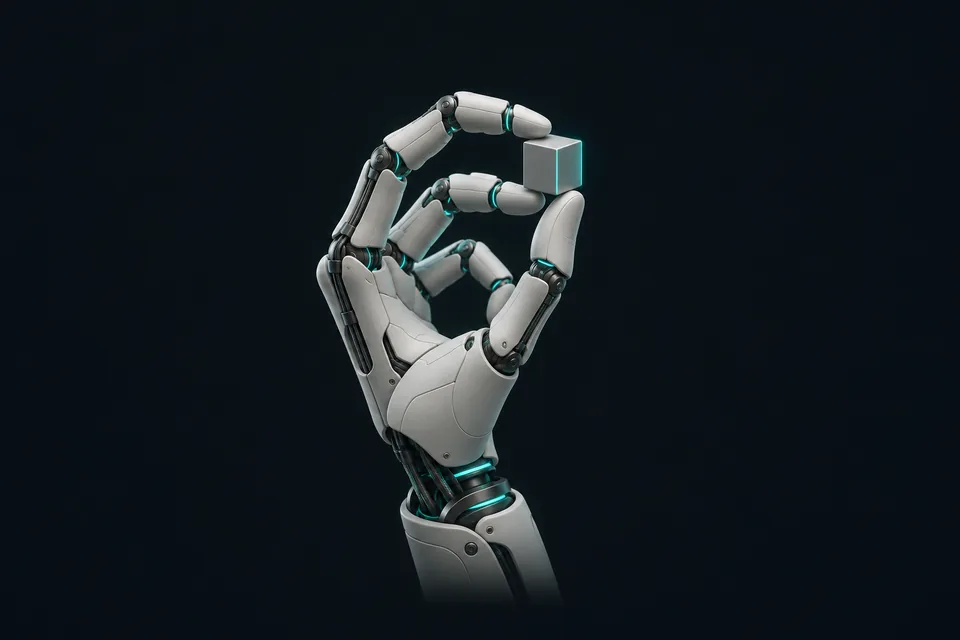
灵巧手是多手指的机器人末端执行器,外形接近人手。它靠手指协调完成重新调整物体姿态、使用工具这类操作,这是为了突破两指夹爪的灵巧性限制。人手形状的好处是更适合为人设计的物体和环境。
看灵巧手先分清自由度和关节数,这两个数常常不一样。因时 RH56DFX 标 6 自由度、12 个手指关节。Shadow Dexterous Hand 是 20 个主动自由度、24 个关节。
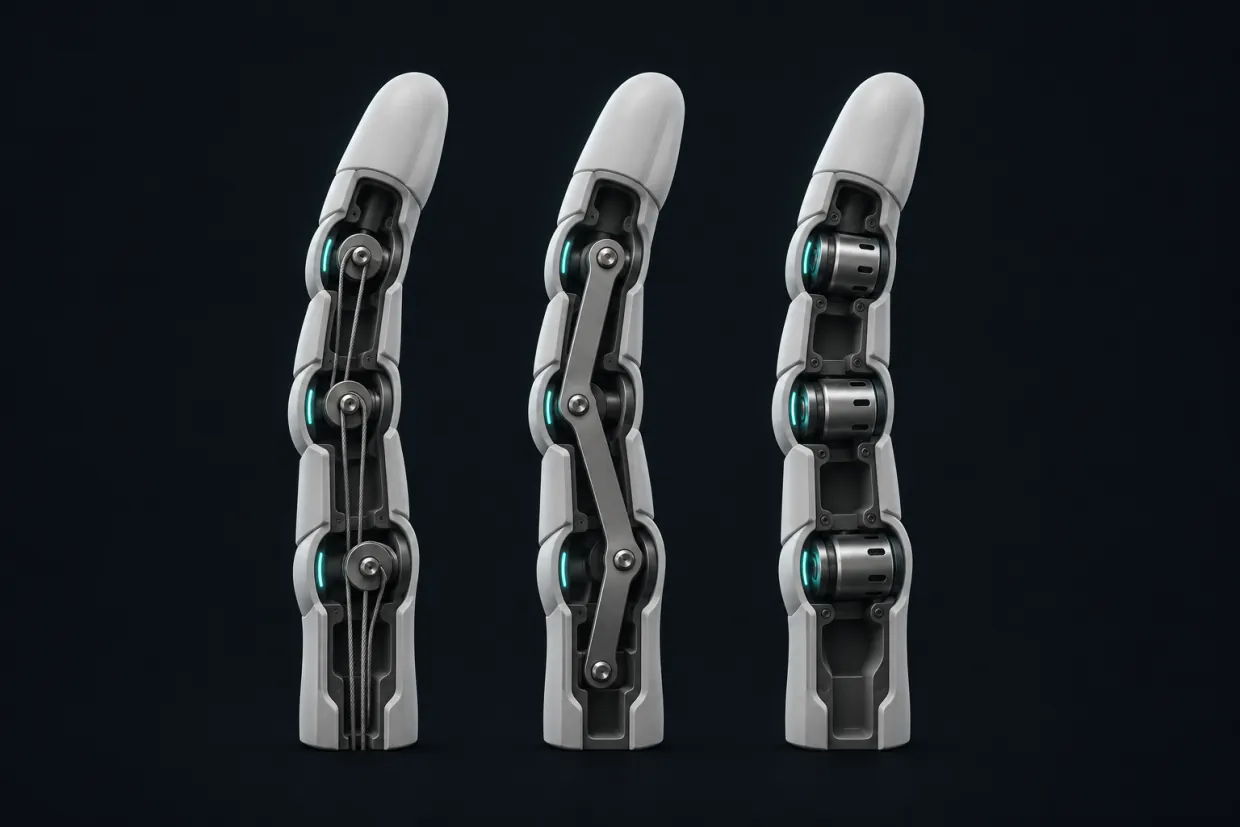
按传动方式,灵巧手通常分腱绳、连杆、直驱和混合几类。腱绳手用绳索传动,电机常放在前臂。连杆手用刚性连杆控制关节。直驱手把执行器直接接到关节。传动方式从根本上影响手的性能。
在机器人里做什么
人形机器人的手
灵巧手常装在人形机器人的手臂末端。灵心巧手把 O6 的场景列为人形、物流搬运、工业装配和异形抓取。
强化学习研究平台
OpenAI 在 Shadow 灵巧手上做手内转物,策略全在仿真里训练。后续工作用人形机械手解魔方。
遥操作采集数据
灵巧手也是采集操作数据的硬件。Shadow 的手可配数据手套和遥操作系统,用在远程或危险环境。
触觉和力感知
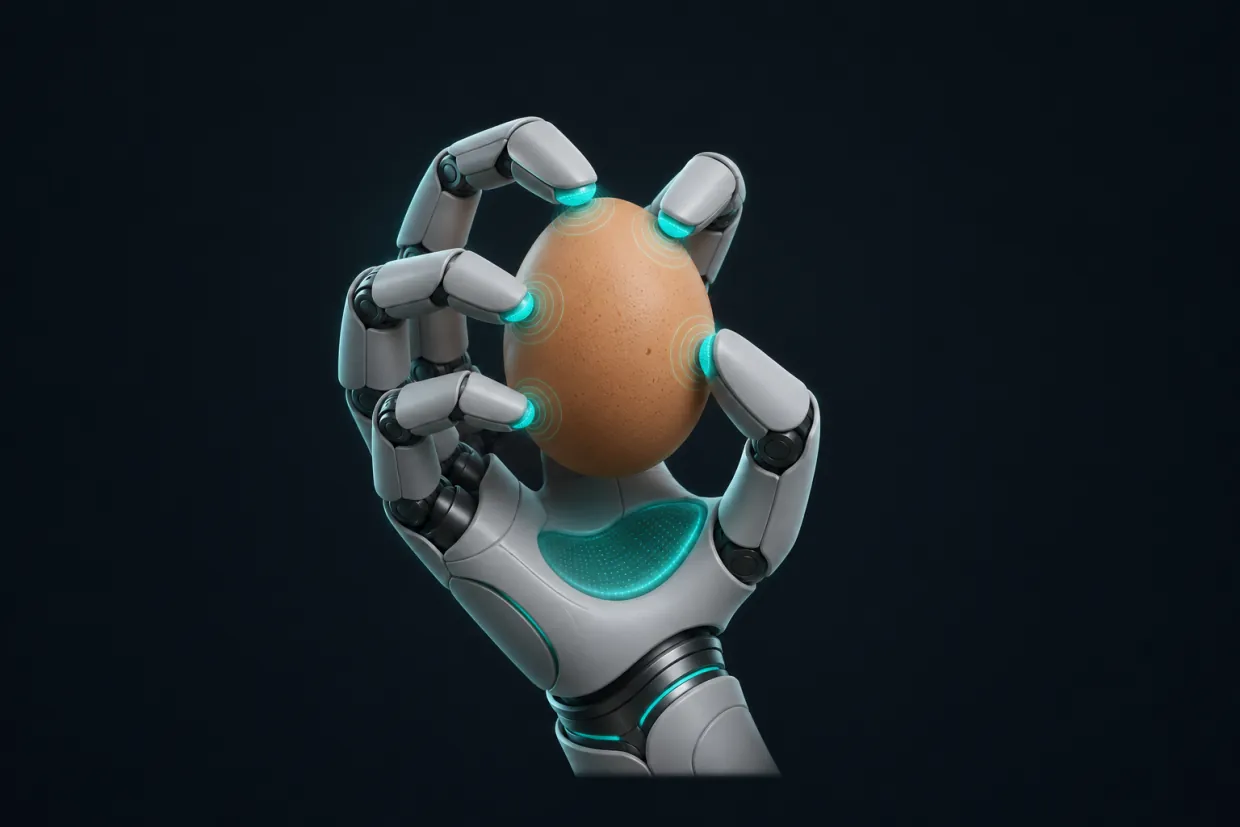
灵巧手靠触觉和力传感器感知接触。因时 RH5DG2 有 8 组触觉传感器。灵巧智能 DexHand021 有 23 个传感器。Shadow 的手为每对腱绳配力传感器,拇指和食指标配触觉指尖。
关键数字
- 20 + 4Shadow Dexterous Hand 的 20 个主动自由度加 4 个欠驱动运动,共 24 个关节来源:shadowrobot.com
- 4.3kgShadow Dexterous Hand 手加前臂的总重,力量抓握最多持 4 kg来源:shadowrobot.com
- 540g因时 RH56DFX 不带手腕型号的重量,带手腕 650 g来源:inspire-robots.com
- 360g灵心巧手 Linker Hand O6 的重量,6 主动加 5 被动自由度来源:linkerhand.com
常见问题
- 灵巧手和两指夹爪怎么选?
- 看任务。两指夹爪可靠、结构简单、好控制。要做手中调整物体、用工具,或者要操作为人设计的物体时,才考虑多指灵巧手。
- 腱绳、连杆、直驱有什么区别?
- 腱绳手用绳索传动,结构紧凑、自由度高,电机常放在前臂,但传动路径长,有摩擦和腱绳磨损。连杆手用刚性连杆,精度和重复性好,自由度一般更少,驱动更简单可靠,商用手多用它。直驱手把执行器直接接到关节,控制精度高、响应快,但手指会更重、更粗。
- 灵巧手的自由度越多越好吗?
- 不一定。人手有 20 多个自由度,机械上完全复制并不现实。灵巧度越高,结构和控制越复杂,成本和故障风险也越高。所以不少手会用欠驱动,或减少非必要的自由度,甚至少做一根手指。
- 灵巧手为什么贵?
- 灵巧度越高,结构和控制越复杂,成本也越高。价差很大:2023 年的 LEAP Hand 论文称,Shadow 这类腱绳手超过 10 万美元,Allegro 超过 1.6 万美元,LEAP 自身约 2000 美元。ORCA 手材料成本低于 2000 瑞士法郎。
- 灵巧手有哪些代表产品?
- 腱绳路线有 Shadow Dexterous Hand、灵巧智能 DexHand021、开源的 ORCA。连杆路线有灵心巧手 O6。电机装在手指里的有 Allegro Hand 和 LEAP Hand。这里只按结构列举,不代表排名。
- 厂商写的「直驱」是电机直接连关节吗?
- 不一定,用词不统一。一篇综述说直驱是去掉中间传动,执行器直接接关节。灵心巧手 O30 标直驱,同时写明用无刷电机和蜗轮蜗杆。选型时要问清传动结构。
来源
- An 等:Dexterous Manipulation through Imitation Learning: A Survey(arXiv 2025)arxiv.org
- 因时科技:RH56DFX 系列官方页inspire-robots.com
- Shadow Robot:Dexterous Hand Series 官方页shadowrobot.com
- 灵心巧手:Linker Hand O6 官方页linkerhand.com
- OpenAI:Learning Dexterous In-Hand Manipulation(arXiv 摘要页)arxiv.org
- OpenAI:Solving Rubik's Cube with a Robot Hand(arXiv 摘要页)arxiv.org
- 因时科技:RH5DG2 系列官方页inspire-robots.com
- 灵巧智能:DexHand021 官方页dex-robot.com
- Shadow Robot:Shadow Dexterous Hand 技术规格书(2025 年 9 月)shadowrobot.com
- Shaw 等(CMU):LEAP Hand(ar5iv 全文)ar5iv.labs.arxiv.org
- Christoph 等:ORCA Hand(arXiv 摘要页)arxiv.org
- 灵心巧手:Linker Hand O30 官方页linkerhand.com
核验于 2026-11-06