- 类别
- 灵巧手
- 产品细分
- 仿人灵巧手
- 产品层级
- 具体型号
- 供货状态
- 供货状态待核实
产品简介
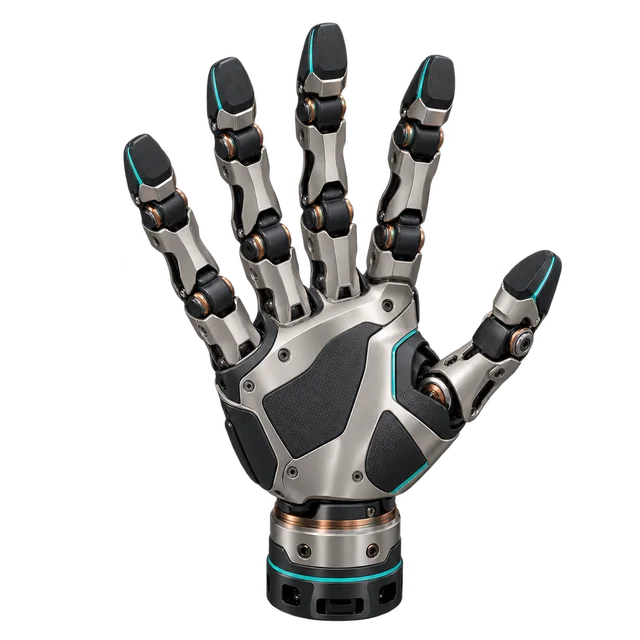
灵巧手19 自由度腱绳驱动五指灵巧手,带主动散热和多模态感知,用于具身智能算法验证、教学和服务机器人交互。
公开参数
| 参数 | 标称值 | 条件与来源 |
|---|---|---|
| 自由度 | 19 DoF | 实验室条件 来源 |
| 重量 | 1 kg | 实验室条件 来源 |
| 尺寸 | 292.6×113.2×56.5 mm | 长×宽×高,实验室条件 来源 |
| 传动方式 | 腱绳传动 | 来源 |
| 最小抓握直径 | ≥10 mm | 实验室条件 来源 |
| 重复定位精度 | ±0.15 mm | 实验室条件 来源 |
| 指尖力 | ≥12 N | 实验室条件 来源 |
| 抓握力 | ≥38 N | 实验室条件 来源 |
| 整手负载 | 5 kg | 实验室条件 来源 |
| 工作电压 | DC 24 V | 来源 |
| 静态电流 | 0.2 A | 实验室条件 来源 |
| 最大电流 | 7.4 A | 实验室条件 来源 |
| 通讯方式 | CAN FD | 来源 |
| 机械寿命 | >100 w 次 | 官网原文,实验室条件 来源 |
| 最小开合时间 | <1 s | 实验室条件 来源 |
| 法向力量程 | 0–20 N | 触觉感知参数 来源 |
| 法向力分辨率 | 0.1 N | 触觉感知参数 来源 |
价格记录
尚未收录公开价格,可通过官方产品页联系厂商询价。