行星滚柱丝杠
Planetary Roller Screw
行星滚柱丝杠是用带螺纹的滚柱把旋转变成直线运动的传动件,接触点多、承载大、抗冲击,用在人形和足式机器人的线性关节里。
又称 滚柱丝杠、行星滚柱丝杠副、Roller Screw
行星滚柱丝杠是什么
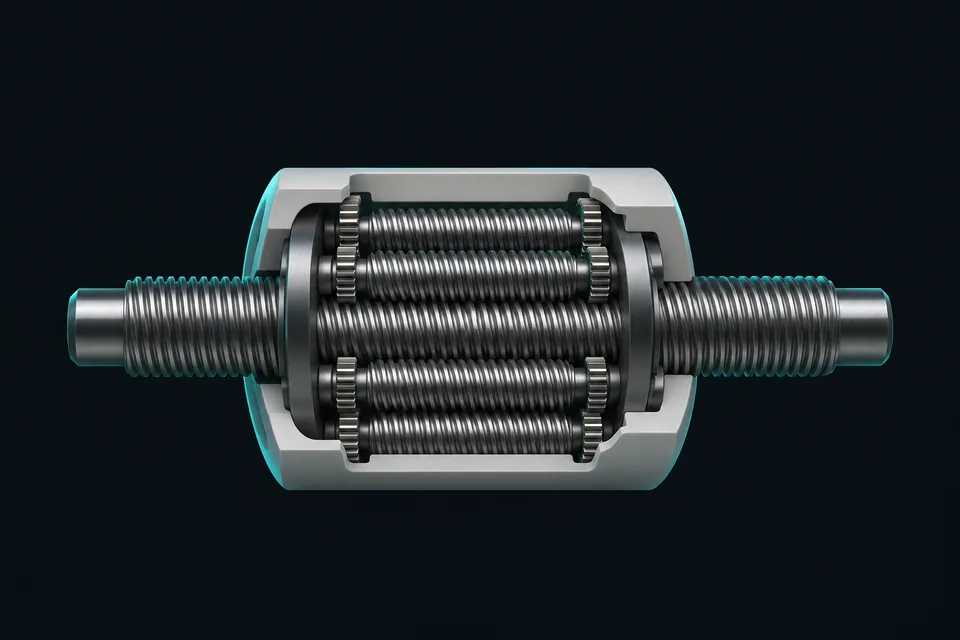
行星滚柱丝杠是把旋转运动转成直线运动的传动件,由丝杠、滚柱和螺母组成。工作时丝杠旋转,滚柱在丝杠和螺母之间滚动,同时自转和公转,像行星绕恒星运动。在足式机器人里,它把电机的旋转变成腿部执行器的直线运动。
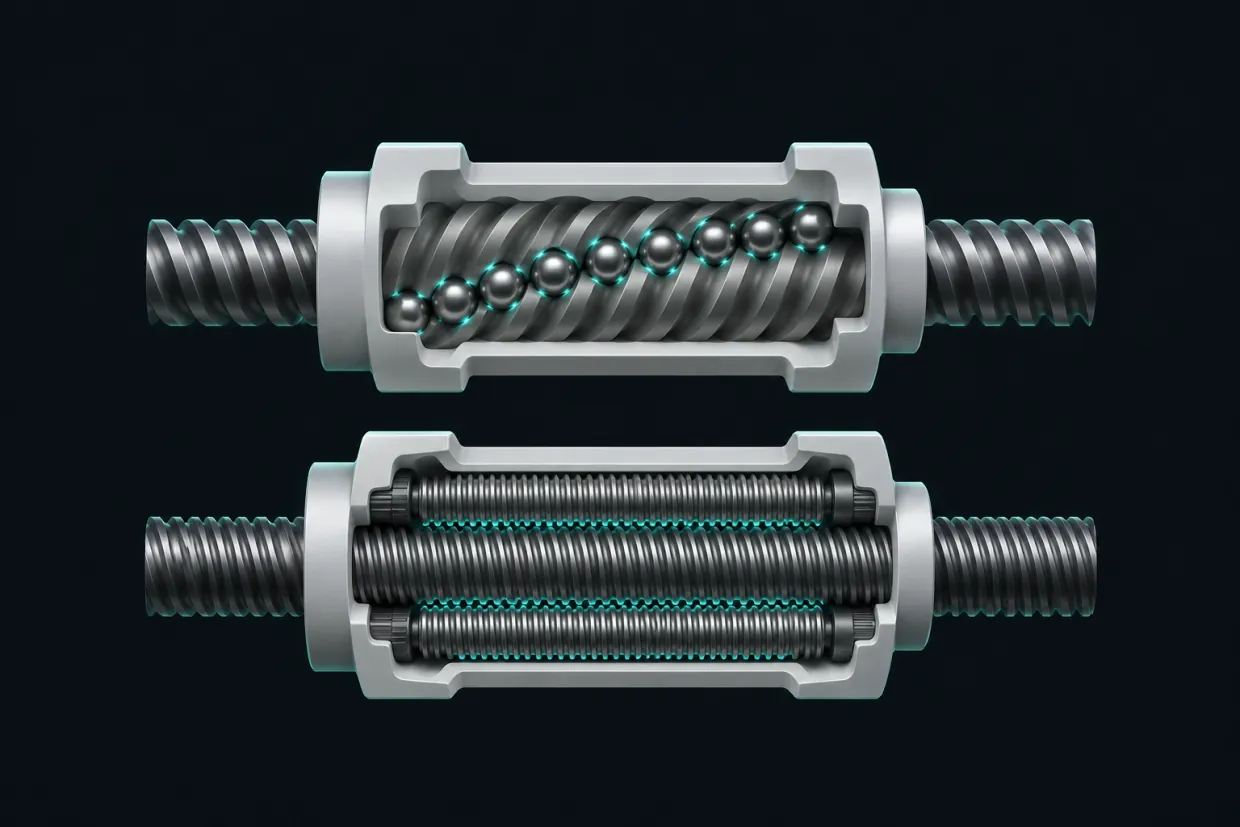
承载力取决于接触。滚珠丝杠靠滚珠传力,单头滚珠丝杠的滚珠直径受导程限制,只有一条滚珠螺旋线,接触点少。滚柱丝杠靠所有啮合滚柱的鼓形表面传力,接触面直径和接触点数量都明显增加。
Tolomatic 的资料写,同尺寸同导程下,滚柱丝杠接触点更多、接触半径更大,单点应力更低,所以能承受更高载荷。绿的谐波年报的概括是线接触,承载和刚性好,抗冲击,相同载荷下体积更小。
在机器人里做什么
膝关节的直线驱动
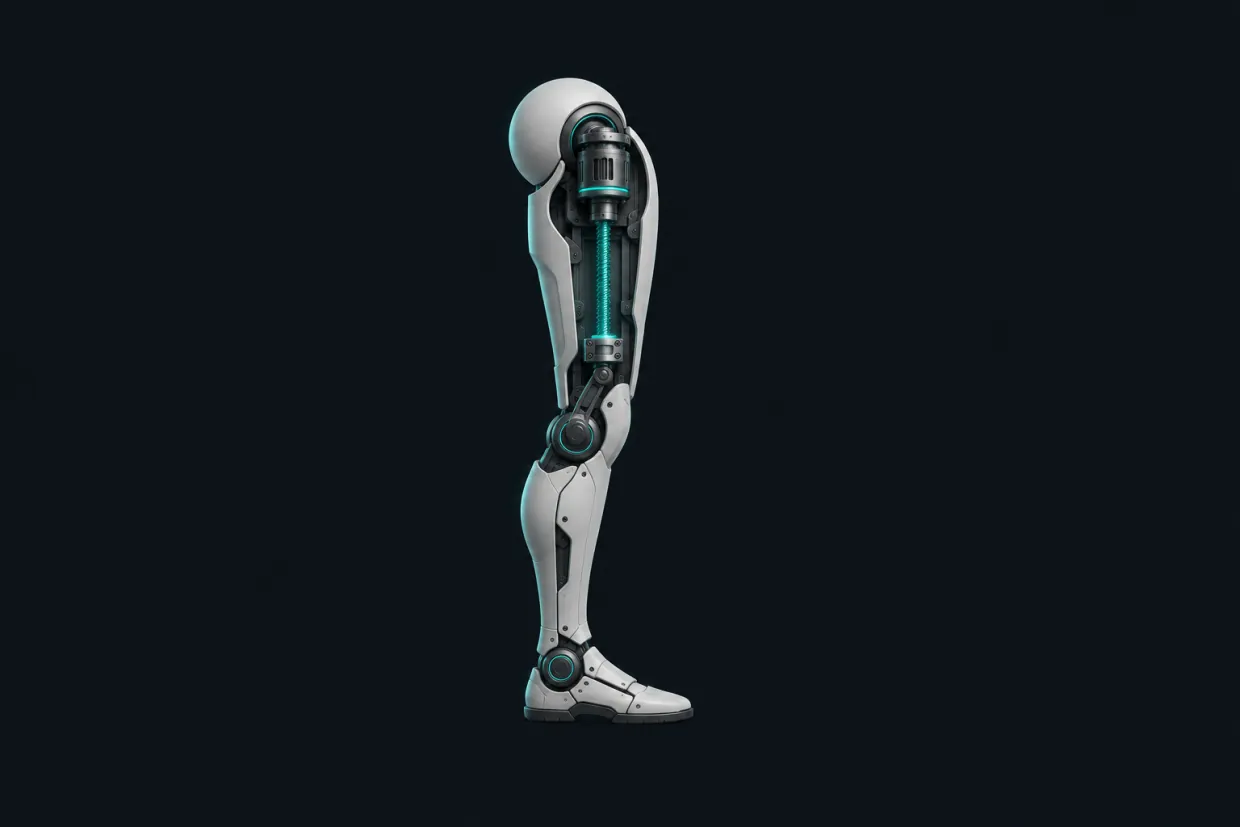
Boston Dynamics 的腿足机器人专利用丝杠执行器代替旋转齿轮箱驱动膝关节,丝杠可选行星滚柱型。专利给的理由是丝杠轻而细长,惯量比其他执行器结构低。
把电机挪向髋部
同一份专利把电机放在髋部或大腿,靠丝杠把动力传到膝关节。膝部的远端质量变小,腿的惯量也变小,髋关节需要的惯性力矩随之下降。
腿部要扛冲击
腿意外撞到地面时,电机和传动输入端被急剧加速,惯性力矩经减速比放大,可能损坏传动和腿部结构。Tolomatic 的对比表把滚柱丝杠的抗冲击能力列为很高,滚珠丝杠列为中等。
人形执行器的核心件
五洲新春 2025 年报称,行星滚柱丝杠凭高承载、长寿命成为人形关节执行器的核心件,单台用量超过 10 根。震裕科技把反向式行星滚柱丝杠和线性执行器都列为人形产品。
灵巧手的微型丝杠
丝杠也在往手部走。震裕科技 2025 年报写到,用微型滚柱丝杠、微型滚珠丝杠等组件给客户的灵巧手硬件做定制集成方案。
关键数字
- 100–12000N震裕科技 2025 年报:反向式行星滚柱丝杠标品库的峰值推力范围来源:static.cninfo.com.cn
- 10根以上五洲新春 2025 年报对人形机器人单台用量的说法,属公司的行业描述来源:static.cninfo.com.cn
- 25.95kNSKF 2008 年样本:SRC 15x5(直径 15 mm、导程 5 mm)的额定动载 Ca来源:skf.com
- 0.1mm/转以下Rollvis 称行星滚柱丝杠的导程可以小于这个值来源:rollvis.com
- 70%SKF 样本:单头滚珠丝杠的滚珠直径上限约为导程的这个比例来源:skf.com
常见问题
- 行星滚柱丝杠和滚珠丝杠有什么区别?
- 传力件不同。滚珠丝杠靠滚珠,滚柱丝杠靠带螺纹的滚柱。同尺寸同导程下,滚柱丝杠接触点更多,单点应力更低,所以载荷更高、抗冲击更好。Tolomatic 的表里,额定动载是很高对中等,寿命是滚珠丝杠的很多倍。滚珠丝杠的优势在成本。
- 正向式和反向式行星滚柱丝杠有什么区别?
- 差别在哪一件转、哪一件走。Boston Dynamics 专利的结构是电机转丝杠,螺母直线走。反向式(inverted)把螺母接到电机转子上,让推杆直线伸出,机构放进电机内部。一份井下工具专利说这样能缩短总长。
- 行星滚柱丝杠为什么贵?
- 贵在结构和加工。滚柱丝杠结构复杂,载荷还容易集中在少数几圈螺纹上,要靠专门的加工方法改善。秦川机床 2025 年报提到,为这类丝杠专门研制了内螺纹磨床和外螺纹磨床。
- 足式和人形机器人的腿为什么不全用旋转关节?
- 旋转关节靠减速器放大扭矩,但折算到关节的转动惯量和减速比的平方成正比,减速比越高,响应越差。Boston Dynamics 的专利用丝杠执行器替代膝部的旋转齿轮箱,并把电机挪向髋部。这是一种方案,不是唯一方案。
- 行星滚柱丝杠能自锁吗?
- SKF 的样本说,这类丝杠几乎在所有情况下都能反向驱动。如果不希望被外力推回,要另外设计制动,比如减速器或制动器。用在机器人关节时,要提前想好靠什么保持位置。
- 国内厂商做到什么阶段了?
- 按 2025 年报,各家进度不一。震裕科技称反向式产品完成量产 SOP 验证,已小批量供货。贝斯特的产品 2023 年出样。五洲新春称相关行业尚处发展初期,2025 年只有少量收入。绿的谐波也把行星滚柱丝杠列为主要产品。
来源
- 贝斯特 2025 年年度报告static.cninfo.com.cn
- SKF:Roller screws 样本,Publication 4351 EN(2008)skf.com
- Tolomatic:Planetary Roller Screws 技术资料tolomatic.com
- Rollvis SA 官网rollvis.com
- 绿的谐波 2025 年年度报告摘要pdf.dfcfw.com
- 五洲新春 2025 年年度报告static.cninfo.com.cn
- 震裕科技 2025 年年度报告static.cninfo.com.cn
- 秦川机床 2025 年年度报告static.cninfo.com.cn
- Boston Dynamics 专利 US 10253855B2:Screw actuator for a legged robotpatents.google.com
- 美国专利 US 5809837A:滚柱丝杠(1998)patents.google.com
- 美国专利 US 12691546B2:行星滚柱丝杠滚柱的锥度磨削方法patents.google.com
- 美国专利 US 8910720B2:带滚柱丝杠组件的井下工具patents.google.com
核验于 2026-11-06