URDF
Unified Robot Description Format
URDF 是 ROS 里描述机器人的 XML 文件格式,用连杆和关节写出结构、外观、碰撞和惯性参数,供可视化、运动学计算和仿真使用。
又称 统一机器人描述格式、机器人描述文件、URDF 文件
URDF 是什么
URDF 是 Unified Robot Description Format 的缩写,中文叫统一机器人描述格式。它是一种 XML 文件格式,2009 年随 ROS(机器人操作系统)推出,用来写机器人的运动学、几何和动力学。
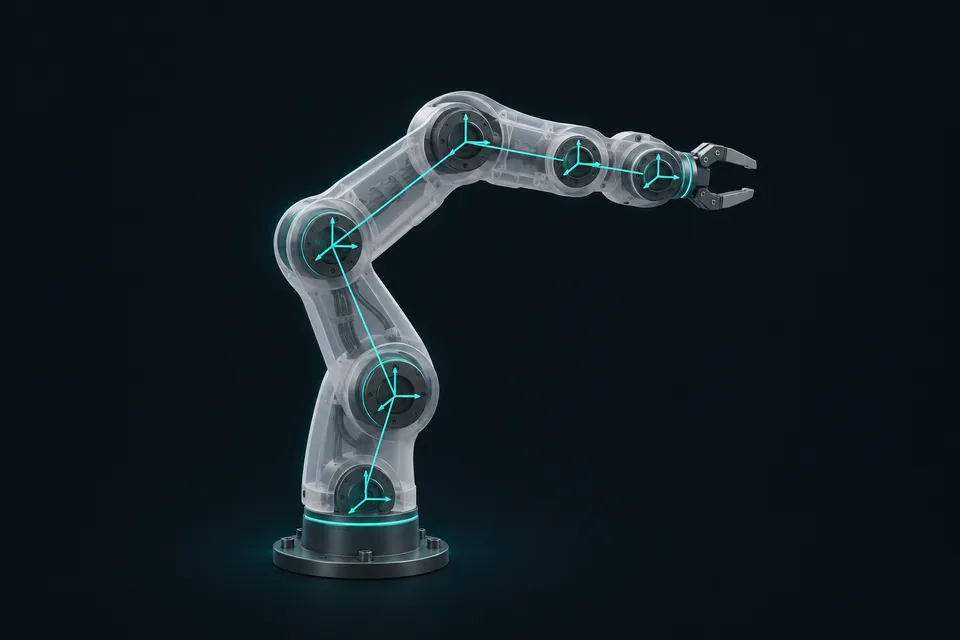
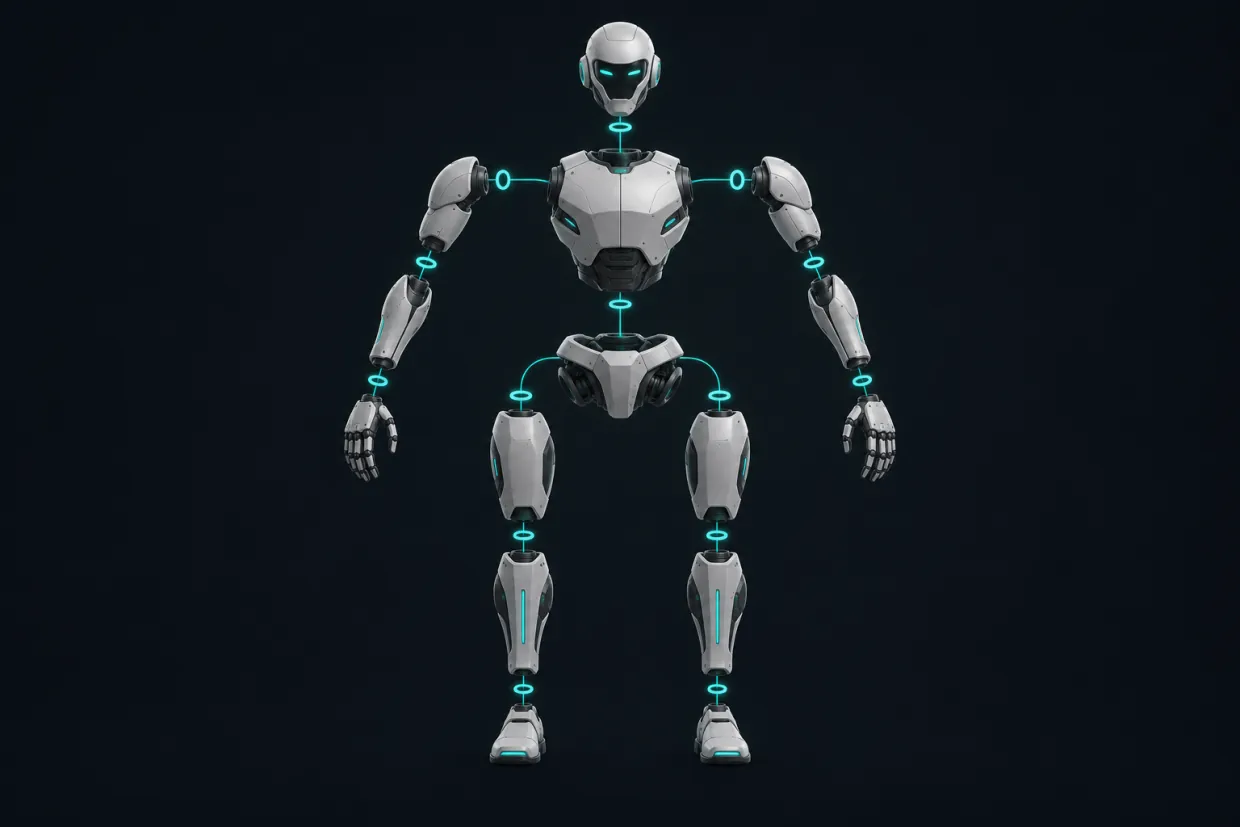
一份 URDF 主要由两类元素组成。连杆(link)是机器人的刚体部件。关节(joint)连接一个父连杆和一个子连杆,父连杆离底座更近,子连杆离末端更近。整台机器人因此排成一棵树。
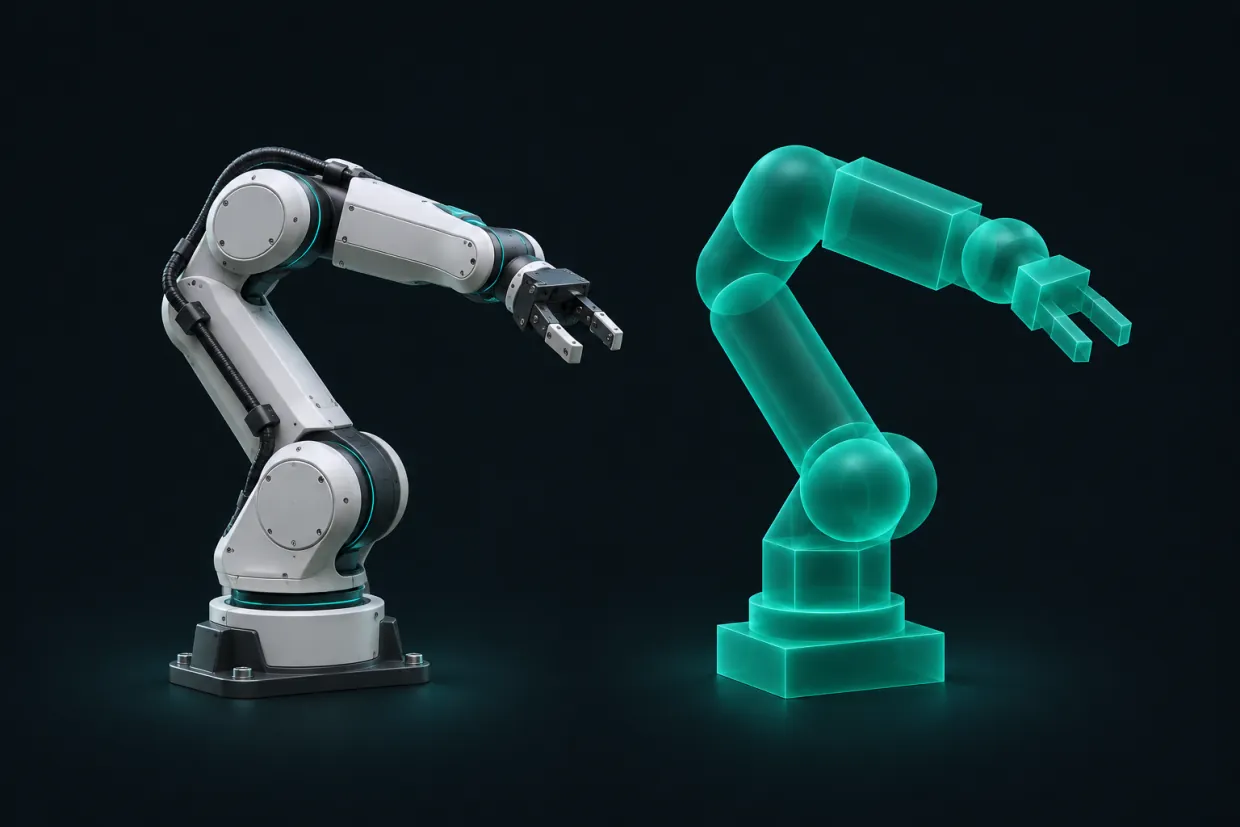
连杆里写三类信息:visual 定外观,collision 给碰撞检测用,inertial 写质量和惯性矩阵。关节要写类型、转轴和限位,转动关节的限位单位是弧度,移动关节是米。URDF 只能描述刚体,写不了柔性体。
在机器人里做什么
机械臂和移动机器人建模
上真机前要先仿真,仿真要有运动学或动力学模型,URDF 是常用格式之一。2023 年一项开发者调查里,用 URDF 建模最多的是单机械臂(81%)和移动机器人(64%)。
把关节读数变成各部件位姿
ROS 里关节角度以 JointState 消息发布。robot_state_publisher 据此算出各部件之间的坐标变换,变换树再交给 RViz,显示机器人当前的样子。
碰撞模型单独简化
两个网格做碰撞检测,计算量比两个简单几何体大得多,所以 collision 里常换成简单几何体。也可以把碰撞体做得比实物大,让机器人远离敏感设备。
导入 MuJoCo 和 Isaac Sim
MuJoCo 能加载 URDF,但 URDF 只能表达它的部分模型元素,官方建议转成 MJCF(MuJoCo 的模型格式)后继续改。Isaac Sim 把 URDF 转成 USD,关节的 effort(出力)上限映射为驱动的 maxForce。
关键数字
- 2009年URDF 随 ROS 推出的年份来源:arxiv.org
- 95.5%2023 年 Tola 和 Corke 的调查:做过机器人仿真的受访者中用过 URDF 的比例,共 510 份回答来源:arxiv.org
- 1e-3ROS 2 教程给中等大小连杆的惯量默认值(ixx、iyy、izz),相当于边长 0.1 m、质量 0.6 kg 的方块来源:github.com
常见问题
- URDF 和 SDF、MJCF、USD 有什么区别?
- 都是开源的模型描述格式,出身不同。URDF 来自 ROS。MJCF 属于 MuJoCo,子 body 直接嵌在父 body 里,URDF 则是先列连杆,再用关节连起来。USD 是 Pixar 的场景描述格式,Isaac Sim 导入 URDF 后存成 USD。SDF 全称 Simulation Description Format。
- URDF 能描述闭链和并联机构吗?
- 标准 URDF 不能。它用树结构,建不了并联连杆和闭链。2023 年的调查把这列为主要局限之一。调查中建模最少的机器人类型是 Delta 机器人,只有 4%,作者认为这可能和该局限有关。
- URDF 里的 inertial 能随便填吗?
- 不能。被仿真的连杆都要有 inertial。实时控制器下,惯性元素为零或接近零时,模型可能无预警塌缩。单位矩阵也不合适,它相当于边长 0.1 m、质量 600 kg 的方块。拿不准时用 1e-3 或更小的值。
- xacro 和 URDF 是什么关系?
- xacro 是 XML 的宏语言,用来生成 URDF。它提供常量、简单运算和宏,程序运行后输出 URDF 文件。ROS 包里的机器人大多用 xacro 描述。2023 年的调查里,361 名受访者中有 313 人用过。
- URDF 文件一般怎么来?
- 可以手写,也可以从 CAD 导出。机械工程师建好 CAD 模型后,可以用导出工具生成 URDF。调查里受访者知道的工具有 SolidWorks URDF exporter(57%)、Fusion2URDF(17%)、OnShape to URDF exporter(12%)和 Blender 扩展 Phobos(12%)。
- URDF 会被其他格式替代吗?
- 没有定论。2023 年的调查中,53.5% 认为 URDF 未来会更常用,12.2% 认为其他标准或工具会让它过时,34.4% 不确定。多数人认为需要更好的工具。URDF 自身也在演进,urdfdom 文档已列出 1.1 和 1.2 版。
来源
- ROS 2 官方文档源文件:URDF 总览github.com
- Tola、Corke:Understanding URDF: A Survey Based on User Experience(arXiv 2023)arxiv.org
- ROS 2 官方文档源文件:给 URDF 加物理和碰撞属性github.com
- ROS 2 官方文档源文件:用 URDF 建可动机器人模型github.com
- MuJoCo 官方文档:Modelingmujoco.readthedocs.io
- NVIDIA Isaac Sim 6.2.0 API 文档:URDF 导入扩展docs.isaacsim.omniverse.nvidia.com
- NVIDIA Isaac Sim 官方文档:URDF Importer Extensiondocs.isaacsim.omniverse.nvidia.com
- ROS 2 官方文档源文件:用 xacro 整理 URDFgithub.com
- ROS 2 官方文档源文件:导出 URDF 文件github.com
- ROS urdfdom 项目 README(rolling 分支)github.com
核验于 2026-11-06