具身集
首页
厂商名单
模型与开源
零部件
拆解与组装
机器人拆解
从头部感知到灵巧手,看懂关节、电机与内部零件
机器狗拆解
从机身到四足,认识感知、驱动与足端的组成
机器人大脑
从一句指令到关节转动,看懂大模型怎么分工
组装工作台
一个零件一个零件,装出宇树 Go2 和 G1
具身智能概念
世界模型、VLA、灵巧手,一页讲清一个概念
应用案例
研究报告
零部件
/
灵心巧手
/
Linker Hand O6
灵巧手
具体型号
Linker Hand O6
灵心巧手
官方产品资料
返回零部件库
灵巧手
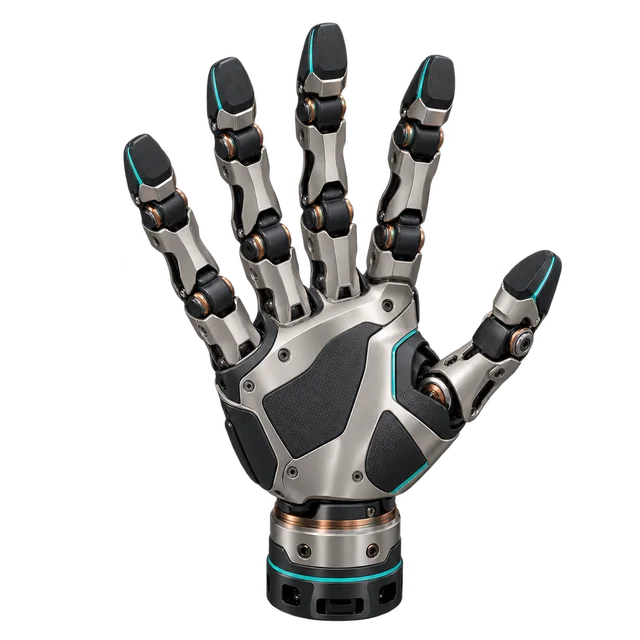
该厂商已收录品类 · 类型示意图
类别
灵巧手
产品细分
仿人灵巧手
产品层级
具体型号
供货状态
供货状态待核实
产品简介
灵巧手
采用连杆传动的五指灵巧手,配有 6 个主动自由度和 5 个被动自由度。
公开参数
参数
标称值
条件与来源
主动自由度
6
官网标称
来源
重量
360 g
官网标称
来源
价格记录
尚未收录公开价格,可通过官方产品页联系厂商询价。
Linker Hand O6 - 灵心巧手 | 具身集